

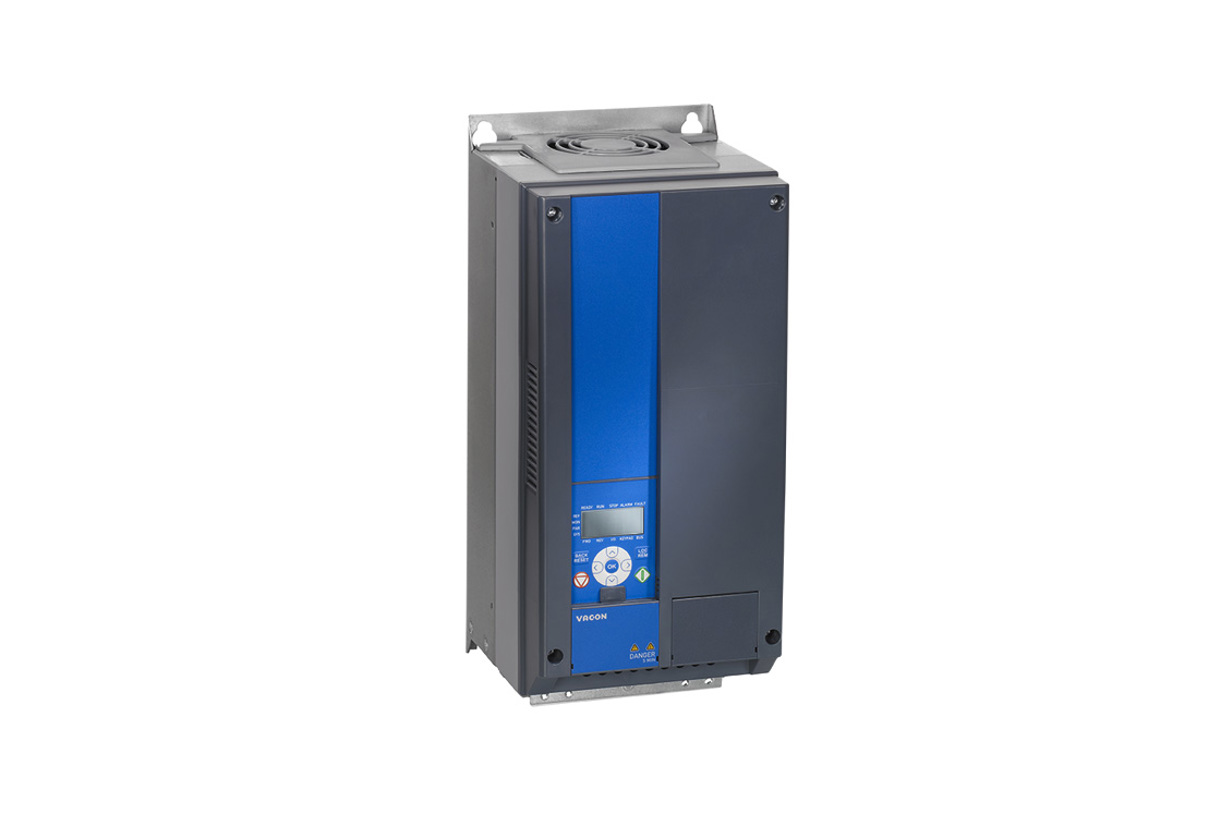
Vacon 20
Vacon
Compacte frequentieregelaar met procesdata en alle applicatieparameters via Modbus RTU.
Overzicht
Belangrijke uitlezingen
- Statuswoord
- Uitgangsfrequentie
- Motortoerental
- Motorstroom
- Motorkoppel
- DC-tussenkringspanning
Beschikbare commando's
- Stuurwoord
- Snelheidsreferentie
- Aanloop- en uitlooptijd
- Minimale en maximale frequentie
- PID-setpoint
Gebruikstoepassingen
- Krijg een alarm als de storingsbit in het statuswoord op 1 springt, zodat een stilgevallen pomp niet onopgemerkt blijft.
- Leg uitgangsfrequentie, motorstroom en tussenkringspanning vast om te zien hoe zwaar een ventilator of pomp over de dag werkt.
- Start en stop een regelaar en zet de snelheidsreferentie vanuit ModbusCloud tijdens de inbedrijfstelling.
- Wijzig het PID-setpoint of de aanlooptijden op afstand zonder naar de kast te gaan.
- Vergelijk motorstroom en koppel van meerdere regelaars op één dashboard om een versleten lager of geblokkeerde waaier te vinden.
Installatie
- 1Sluit klem A en B van de regelaar aan op de RS485-poort van de ModbusCloud Gateway en aard de kabelafscherming met de klem. Zet de afsluitweerstand aan op de laatste regelaar van de lijn.
- 2Zet P2.2 Fieldbus protocol op 1 (Modbus) en controleer P2.3 slave-adres, P2.4 baudrate en P2.6 pariteit (af fabriek 1, 9600 baud, geen pariteit).
- 3Voeg in ModbusCloud een Modbus apparaat (RTU) toe met dat adres, 9600 baud, 8 databits, geen pariteit en 2 stopbits, en importeer deze template.
- 4Om de regelaar via Modbus te sturen, zet je P2.1 bedieningsplaats op 1 (veldbus) en de frequentiereferentie P3.3 op 3 (veldbus).
Veelvoorkomende aandachtspunten
- De regelaar antwoordt niet.
- P2.2 Fieldbus protocol staat af fabriek op 0, waarmee Modbus uit staat. Zet hem op 1 en controleer adres, baudrate en pariteit. Bij geen pariteit gebruikt de regelaar 2 stopbits, bij even of oneven 1 stopbit.
- Het lezen van meerdere registers mislukt.
- De regelaar beantwoordt hoogstens 11 opeenvolgende ID’s per verzoek en elk ID in het blok moet bestaan. Lees gaten in de ID-lijst als losse verzoeken.
- Het stuurwoord dat ik schrijf doet niets.
- Veldbusbesturing werkt alleen als P2.1 bedieningsplaats op 1 (veldbus) staat. Voor de snelheidsreferentie moet P3.3 ook naar de veldbus wijzen.
- Monitorwaarden lijken te groot.
- De handleiding geeft de Modbus-resolutie van de monitorwaarden niet, dus de template leest ze ruw. Gebruik de procesdataregisters 2103 tot 2111, die wel een gedocumenteerde schaal hebben.
Registers (299)
299 lezen / 243 schrijven
| Naam | Adres | Functie | Type | Eenheid | Toegang |
|---|---|---|---|---|---|
| Monitor Output frequency | ••• | ••• | ••• | R | |
| Monitor Motor speed | ••• | ••• | ••• | R | |
| Monitor Motor current | ••• | ••• | ••• | R | |
| Monitor Motor torque | ••• | ••• | ••• | R | |
| Monitor Motor shaft power | ••• | ••• | ••• | R | |
| Monitor Motor voltage | ••• | ••• | ••• | R | |
| Monitor DC link voltage | ••• | ••• | ••• | R | |
| Monitor Unit temperature | ••• | ••• | ••• | R | |
| Monitor Motor temperature | ••• | ••• | ••• | R | |
| Monitor Digital input status DI1 to DI3 | ••• | ••• | ••• | R | |
| Monitor Digital input status DI4 to DI6 | ••• | ••• | ••• | R | |
| Monitor Relay and digital output status | ••• | ••• | ••• | R | |
| Monitor PID setpoint | ••• | ••• | ••• | R | |
| Monitor PID feedback value | ••• | ••• | ••• | R | |
| Monitor PID error | ••• | ••• | ••• | R | |
| Monitor PID output | ••• | ••• | ••• | R | |
| Monitor Frequency reference | ••• | ••• | ••• | R | |
| Monitor Process value | ••• | ••• | ••• | R | |
| Monitor Analog output E1 | ••• | ••• | ••• | R | |
| Monitor Analog output E2 | ••• | ••• | ••• | R | |
| Monitor DIE1 to DIE3 status | ••• | ••• | ••• | R | |
| Monitor DIE4 to DIE6 status | ••• | ••• | ••• | R | |
| Monitor DOE1 to DOE3 status | ••• | ••• | ••• | R | |
| Monitor DOE4 to DOE6 status | ••• | ••• | ••• | R | |
| Monitor Drive status word | ••• | ••• | ••• | R | |
| Monitor Temperature input 1 | ••• | ••• | ••• | R | |
| Monitor Temperature input 2 | ••• | ••• | ••• | R | |
| Monitor Temperature input 3 | ••• | ••• | ••• | R | |
| Monitor DIN status word | ••• | ••• | ••• | R | |
| Monitor Analog input 1 | ••• | ••• | ••• | R | |
| Monitor Analog input 2 | ••• | ••• | ••• | R | |
| Monitor Analog input E1 | ••• | ••• | ••• | R | |
| Monitor Output power | ••• | ••• | ••• | R | |
| Monitor Analog output | ••• | ••• | ••• | R | |
| Monitor Application status word | ••• | ••• | ••• | R | |
| Min frequency | ••• | ••• | ••• | Hz | R/W |
| Max frequency | ••• | ••• | ••• | Hz | R/W |
| Acceleration time 1 | ••• | ••• | ••• | s | R/W |
| Deceleration time 1 | ••• | ••• | ••• | s | R/W |
| Preset speed 1 | ••• | ••• | ••• | Hz | R/W |
| Preset speed 2 | ••• | ••• | ••• | Hz | R/W |
| Current limit | ••• | ••• | ••• | R/W | |
| U / f ratio | ••• | ••• | ••• | R/W | |
| Torque Boost | ••• | ••• | ••• | R/W | |
| Motor nominal voltage | ••• | ••• | ••• | V | R/W |
| Motor nominal frequency | ••• | ••• | ••• | Hz | R/W |
| Motor nominal speed | ••• | ••• | ••• | rpm | R/W |
| Motor nominal current | ••• | ••• | ••• | R/W | |
| Keypad stop button | ••• | ••• | ••• | R/W | |
| Parameter conceal | ••• | ••• | ••• | R/W | |
| Remote place 1 frequency reference selection | ••• | ••• | ••• | R/W | |
| PID P gain | ••• | ••• | ••• | % | R/W |
| PID I time | ••• | ••• | ••• | s | R/W |
| Motor cos phi | ••• | ••• | ••• | R/W | |
| Keypad control direction | ••• | ••• | ••• | R/W | |
| Preset speed 3 | ••• | ••• | ••• | Hz | R/W |
| Preset speed 4 | ••• | ••• | ••• | Hz | R/W |
| Preset speed 5 | ••• | ••• | ••• | Hz | R/W |
| Preset speed 6 | ••• | ••• | ••• | Hz | R/W |
| Preset speed 7 | ••• | ••• | ••• | Hz | R/W |
| Remote place 2 frequency reference selection | ••• | ••• | ••• | R/W | |
| PID D time | ••• | ••• | ••• | s | R/W |
| AIE1 filter time | ••• | ••• | ••• | s | R/W |
| AIE1 Signal range | ••• | ••• | ••• | R/W | |
| AIE1 Custom Min | ••• | ••• | ••• | % | R/W |
| AIE1 Custom Max | ••• | ••• | ••• | % | R/W |
| Fixed setpoint | ••• | ••• | ••• | % | R/W |
| Fixed setpoint 2 | ••• | ••• | ••• | % | R/W |
| Remote Control Place Selection | ••• | ••• | ••• | R/W | |
| Remote control place 2 selection | ••• | ••• | ••• | R/W | |
| Preset speed 0 | ••• | ••• | ••• | Hz | R/W |
| Preset alarm frequency | ••• | ••• | ••• | Hz | R/W |
| Local / Remote | ••• | ••• | ••• | R/W | |
| I/O start stop logic | ••• | ••• | ••• | R/W | |
| Analog output signal selection | ••• | ••• | ••• | R/W | |
| Analog output filter time | ••• | ••• | ••• | s | R/W |
| Analog output minimum | ••• | ••• | ••• | R/W | |
| Analog output scaling | ••• | ••• | ••• | % | R/W |
| DO1 signal selection | ••• | ••• | ••• | R/W | |
| RO1 signal selection | ••• | ••• | ••• | R/W | |
| RO2 signal selection | ••• | ••• | ••• | R/W | |
| Output frequency supervision function | ••• | ••• | ••• | R/W | |
| Output frequency supervision limit | ••• | ••• | ••• | Hz | R/W |
| DOE1 signal selection | ••• | ••• | ••• | R/W | |
| DOE2 signal selection | ••• | ••• | ••• | R/W | |
| Motor potentiometer ramp | ••• | ••• | ••• | R/W | |
| Setpoint source selection | ••• | ••• | ••• | R/W | |
| Feedback source selection | ••• | ••• | ••• | R/W | |
| Feedback value minimum | ••• | ••• | ••• | % | R/W |
| Feedback value maximum | ••• | ••• | ••• | % | R/W |
| PID error inversion | ••• | ••• | ••• | R/W | |
| Remote place frequency reference 2 | ••• | ••• | ••• | R/W | |
| Torque supervision function | ••• | ••• | ••• | R/W | |
| Torque supervision limit | ••• | ••• | ••• | % | R/W |
| Unit Temperature Supervision | ••• | ••• | ••• | R/W | |
| Unit Temperature Supervision Limit | ••• | ••• | ••• | °C | R/W |
| Analog input supervision signal | ••• | ••• | ••• | R/W | |
| AI supervision on level | ••• | ••• | ••• | % | R/W |
| AI supervision off level | ••• | ••• | ••• | % | R/W |
| Motor potentiometer reset | ••• | ••• | ••• | R/W | |
| AI1 filter time | ••• | ••• | ••• | s | R/W |
| AI1 Signal range | ••• | ••• | ••• | R/W | |
| AI1 Custom min | ••• | ••• | ••• | % | R/W |
| AI1 Custom max | ••• | ••• | ••• | % | R/W |
| AI2 filter time | ••• | ••• | ••• | s | R/W |
| AI2 signal range | ••• | ••• | ••• | R/W | |
| AI2 Custom min | ••• | ••• | ••• | % | R/W |
| AI2 Custom max | ••• | ••• | ••• | % | R/W |
| I/O control signal 1 | ••• | ••• | ••• | R/W | |
| I/O control signal 2 | ••• | ••• | ••• | R/W | |
| External fault close | ••• | ••• | ••• | R/W | |
| External fault open | ••• | ••• | ••• | R/W | |
| Run enable | ••• | ••• | ••• | R/W | |
| Ramp time 2 selection | ••• | ••• | ••• | R/W | |
| Reverse | ••• | ••• | ••• | R/W | |
| Fault reset | ••• | ••• | ••• | R/W | |
| Motor potentiometer down | ••• | ••• | ••• | R/W | |
| Motor potentiometer up | ••• | ••• | ••• | R/W | |
| Preset speed B0 | ••• | ••• | ••• | R/W | |
| Preset speed B1 | ••• | ••• | ••• | R/W | |
| Preset speed B2 | ••• | ••• | ••• | R/W | |
| Remote control place 2 | ••• | ••• | ••• | R/W | |
| RO1 ON delay | ••• | ••• | ••• | s | R/W |
| RO1 OFF delay | ••• | ••• | ••• | s | R/W |
| RO2 ON delay | ••• | ••• | ••• | s | R/W |
| RO2 OFF delay | ••• | ••• | ••• | s | R/W |
| Analog output E1 signal selection | ••• | ••• | ••• | R/W | |
| Analog output E1 filter time | ••• | ••• | ••• | s | R/W |
| Analog output E1 minimum | ••• | ••• | ••• | R/W | |
| Analog output E1 scaling | ••• | ••• | ••• | % | R/W |
| Analog output E2 signal selection | ••• | ••• | ••• | R/W | |
| Analog output E2 filter time | ••• | ••• | ••• | s | R/W |
| Analog output E2 minimum | ••• | ••• | ••• | R/W | |
| Analog output E2 scaling | ••• | ••• | ••• | % | R/W |
| Ramp S-shape 1 | ••• | ••• | ••• | s | R/W |
| Ramp S-shape 2 | ••• | ••• | ••• | s | R/W |
| Acceleration time 2 | ••• | ••• | ••• | s | R/W |
| Deceleration time 2 | ••• | ••• | ••• | s | R/W |
| Brake Chopper | ••• | ••• | ••• | R/W | |
| Start function | ••• | ••• | ••• | R/W | |
| Stop function | ••• | ••• | ••• | R/W | |
| DC Braking Current | ••• | ••• | ••• | R/W | |
| Stop DC current time | ••• | ••• | ••• | s | R/W |
| Prohibit Frequency Range 1 Low Limit | ••• | ••• | ••• | Hz | R/W |
| Prohibit Frequency Range 1 High Limit | ••• | ••• | ••• | Hz | R/W |
| Prohibit Frequency Range 2 Low Limit | ••• | ••• | ••• | Hz | R/W |
| Prohibit frequency range 2 high limit | ••• | ••• | ••• | Hz | R/W |
| Stop DC current frequency | ••• | ••• | ••• | Hz | R/W |
| Start DC current time | ••• | ••• | ••• | s | R/W |
| Flux braking current | ••• | ••• | ••• | R/W | |
| Flux Braking | ••• | ••• | ••• | R/W | |
| Sine filter | ••• | ••• | ••• | R/W | |
| Accel2 Frequency Threshold | ••• | ••• | ••• | Hz | R/W |
| Decel2 Frequency Threshold | ••• | ••• | ••• | Hz | R/W |
| I/f start enable | ••• | ••• | ••• | R/W | |
| I/f start frequency reference limit | ••• | ••• | ••• | % | R/W |
| I/f start current reference | ••• | ••• | ••• | % | R/W |
| Application Type | ••• | ••• | ••• | R/W | |
| Motor control mode | ••• | ••• | ••• | R/W | |
| Switching frequency | ••• | ••• | ••• | R/W | |
| Field weakening point | ••• | ••• | ••• | Hz | R/W |
| Field weakening point voltage | ••• | ••• | ••• | % | R/W |
| U / f mid point frequency | ••• | ••• | ••• | Hz | R/W |
| U / f mid point voltage | ••• | ••• | ••• | % | R/W |
| Zero freq voltage | ••• | ••• | ••• | % | R/W |
| Overvoltage controller | ••• | ••• | ••• | R/W | |
| Undervoltage controller | ••• | ••• | ••• | R/W | |
| Encoder pulses / revolution | ••• | ••• | ••• | R/W | |
| Motor identification | ••• | ••• | ••• | R/W | |
| Modulator type | ••• | ••• | ••• | R/W | |
| Motor type | ••• | ••• | ••• | R/W | |
| Rs voltage drop | ••• | ••• | ••• | % | R/W |
| Efficiency optimization | ••• | ••• | ••• | R/W | |
| Analog input low fault | ••• | ••• | ••• | R/W | |
| External fault | ••• | ••• | ••• | R/W | |
| Output Phase Fault | ••• | ••• | ••• | R/W | |
| Earth fault | ••• | ••• | ••• | R/W | |
| Motor thermal protection | ••• | ••• | ••• | R/W | |
| Motor thermal ambient temperature | ••• | ••• | ••• | °C | R/W |
| Motor thermal zero speed cooling | ••• | ••• | ••• | % | R/W |
| Motor thermal time constant | ••• | ••• | ••• | min | R/W |
| Stall protection | ••• | ••• | ••• | R/W | |
| Stall Current | ••• | ••• | ••• | A | R/W |
| Stall time | ••• | ••• | ••• | s | R/W |
| Stall frequency | ••• | ••• | ••• | Hz | R/W |
| Underload protection | ••• | ••• | ••• | R/W | |
| Underload field weakening load | ••• | ••• | ••• | % | R/W |
| Underload zero frequency load | ••• | ••• | ••• | % | R/W |
| Underload time limit | ••• | ••• | ••• | s | R/W |
| Wait time | ••• | ••• | ••• | s | R/W |
| Trial time | ••• | ••• | ••• | s | R/W |
| Restart function | ••• | ••• | ••• | R/W | |
| Under voltage fault | ••• | ••• | ••• | R/W | |
| Input phase fault | ••• | ••• | ••• | R/W | |
| Automatic Reset | ••• | ••• | ••• | R/W | |
| Thermistor Fault | ••• | ••• | ••• | R/W | |
| Fieldbus fault | ••• | ••• | ••• | R/W | |
| Temperature fault input | ••• | ••• | ••• | R/W | |
| Temperature fault | ••• | ••• | ••• | R/W | |
| Temperature fault limit | ••• | ••• | ••• | R/W | |
| Temperature fault mode | ••• | ••• | ••• | R/W | |
| Trials number | ••• | ••• | ••• | R/W | |
| Modbus communication status | ••• | ••• | ••• | R | |
| Fieldbus protocol | ••• | ••• | ••• | R/W | |
| Slave address | ••• | ••• | ••• | R/W | |
| Baud rate | ••• | ••• | ••• | R/W | |
| Parity type | ••• | ••• | ••• | R/W | |
| Communication time out | ••• | ••• | ••• | s | R/W |
| Reset communication status | ••• | ••• | ••• | R/W | |
| Parameters edit lock | ••• | ••• | ••• | R/W | |
| Power SW version | ••• | ••• | ••• | R | |
| API SW version | ••• | ••• | ••• | R | |
| Application ID | ••• | ••• | ••• | R | |
| Application revision | ••• | ••• | ••• | R | |
| System load | ••• | ••• | ••• | R | |
| FB Data Output 1 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 2 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 3 selection | ••• | ••• | ••• | R/W | |
| FB data output 4 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 5 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 6 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 7 selection | ••• | ••• | ••• | R/W | |
| FB Data Output 8 selection | ••• | ••• | ••• | R/W | |
| Sleep minimum frequency | ••• | ••• | ••• | Hz | R/W |
| Sleep delay | ••• | ••• | ••• | s | R/W |
| Wake up error | ••• | ••• | ••• | % | R/W |
| Process unit minimum value | ••• | ••• | ••• | R/W | |
| Process unit maximum value | ••• | ••• | ••• | R/W | |
| Process unit decimal digits | ••• | ••• | ••• | R/W | |
| Motor preheat active | ••• | ••• | ••• | R/W | |
| PID setpoint 2 | ••• | ••• | ••• | R/W | |
| Sleep setpoint boost | ••• | ••• | ••• | % | R/W |
| Setpoint boost time | ••• | ••• | ••• | s | R/W |
| Voltage limiter enable | ••• | ••• | ••• | R/W | |
| Config DI5 and DI6 | ••• | ••• | ••• | R/W | |
| Aux CW data in selection | ••• | ••• | ••• | R/W | |
| Temperature unit | ••• | ••• | ••• | R/W | |
| Quick stop open | ••• | ••• | ••• | R/W | |
| Motor preheat function | ••• | ••• | ••• | R/W | |
| Motor preheat current | ••• | ••• | ••• | R/W | |
| Min pulse frequency | ••• | ••• | ••• | Hz | R/W |
| Max pulse frequency | ••• | ••• | ••• | Hz | R/W |
| Frequency reference at min pulse frequency | ••• | ••• | ••• | Hz | R/W |
| Frequency reference at max pulse frequency | ••• | ••• | ••• | Hz | R/W |
| Encoder direction | ••• | ••• | ••• | R/W | |
| Monitor Pulse train encoder input | ••• | ••• | ••• | R | |
| Monitor Encoder speed | ••• | ••• | ••• | R | |
| Quick stop deceleration time | ••• | ••• | ••• | s | R/W |
| Brake chopper level | ••• | ••• | ••• | V | R/W |
| DOE3 signal selection | ••• | ••• | ••• | R/W | |
| DOE4 signal selection | ••• | ••• | ••• | R/W | |
| DOE5 signal selection | ••• | ••• | ••• | R/W | |
| DOE6 signal selection | ••• | ••• | ••• | R/W | |
| Analog input low fault delay | ••• | ••• | ••• | s | R/W |
| Temperature supervision input | ••• | ••• | ••• | R/W | |
| Temperature supervision function | ••• | ••• | ••• | R/W | |
| Temperature supervision limit | ••• | ••• | ••• | R/W | |
| FWD REV conflict supervision | ••• | ••• | ••• | R/W | |
| Start delay time | ••• | ••• | ••• | s | R/W |
| Keypad reverse enable | ••• | ••• | ••• | R/W | |
| Sleep maximum loss | ••• | ••• | ••• | % | R/W |
| Sleep loss check time | ••• | ••• | ••• | s | R/W |
| Process unit source select | ••• | ••• | ••• | R/W | |
| External brake open frequency limit | ••• | ••• | ••• | Hz | R/W |
| External brake close frequency limit | ••• | ••• | ••• | Hz | R/W |
| External brake close frequency limit reverse | ••• | ••• | ••• | Hz | R/W |
| External brake open delay | ••• | ••• | ••• | s | R/W |
| External brake open close current limit | ••• | ••• | ••• | % | R/W |
| RO1 inversion | ••• | ••• | ••• | R/W | |
| RO2 inversion | ••• | ••• | ••• | R/W | |
| Temperature min value | ••• | ••• | ••• | R/W | |
| Temperature max value | ••• | ••• | ••• | R/W | |
| FB control word | ••• | ••• | ••• | R/W | |
| FB general control word | ••• | ••• | ••• | R/W | |
| FB speed reference | ••• | ••• | ••• | % | R/W |
| FB data in 1 | ••• | ••• | ••• | R/W | |
| FB data in 2 | ••• | ••• | ••• | R/W | |
| FB data in 3 | ••• | ••• | ••• | R/W | |
| FB data in 4 | ••• | ••• | ••• | R/W | |
| FB data in 5 | ••• | ••• | ••• | R/W | |
| FB data in 6 | ••• | ••• | ••• | R/W | |
| FB data in 7 | ••• | ••• | ••• | R/W | |
| FB data in 8 | ••• | ••• | ••• | R/W | |
| FB status word | ••• | ••• | ••• | R | |
| FB general status word | ••• | ••• | ••• | R | |
| FB actual speed | ••• | ••• | ••• | % | R |
| FB data out 1 | ••• | ••• | ••• | R | |
| FB data out 2 | ••• | ••• | ••• | Hz | R |
| FB data out 3 | ••• | ••• | ••• | rpm | R |
| FB data out 4 | ••• | ••• | ••• | V | R |
| FB data out 5 | ••• | ••• | ••• | % | R |
| FB data out 6 | ••• | ••• | ••• | A | R |
| FB data out 7 | ••• | ••• | ••• | % | R |
| FB data out 8 | ••• | ••• | ••• | V | R |
| API SW ID | ••• | ••• | ••• | R | |
| Power SW ID | ••• | ••• | ••• | R | |
| Application access password | ••• | ••• | ••• | R/W | |
| Keypad button lock | ••• | ••• | ••• | R/W | |
| Motor temperature memory mode | ••• | ••• | ••• | R/W |
Registers laden…
De Vacon 20 op afstand uitlezen
Wij zetten de templates op de gateway en richten je portaal in, jij sluit hem aan bij je klant. Vertel kort wat je nodig hebt, dan sturen we een voorstel.
Vanaf €295 + €149/jaar.
Liever zelf configureren? Bestel de gateway in de shop·Of bekijk eerst de live demo
Meer Vacon-templates
Meer RTU-templates
Alnor HRU
Alnor Systemy Wentylacji Sp. z o. o.
Controls and monitors Alnor heat recovery ventilation units via Modbus RTU.
Alnor HRU-P
Alnor Systemy Wentylacji Sp. z o. o.
Controls Alnor HRU-P heat recovery ventilation units via Modbus RTU.
connecdoor.controller
connecdoor
Controls and monitors smart door access points via RS485
Wattsonic - Schmachtl Sun Energy Box
Wattsonic
Monitors Schmachtl Wattsonic hybrid inverter via Modbus RTU
Heidelberg Wallbox Energy Control
AMPERFIED GmbH
Controls and monitors Heidelberg Wallbox Energy Control EV charger via Modbus RTU.
Eastron SDM72D-M
Eastron
Reads energy metering values from an Eastron SDM72D-M three-phase meter.