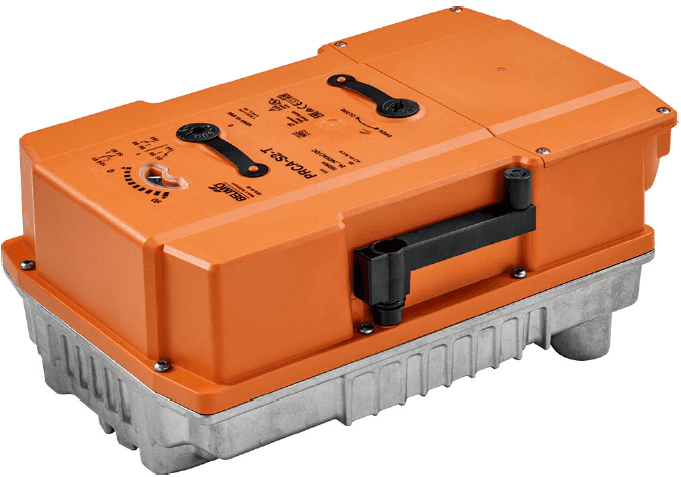
Belimo PM-PR Actuator Modbus RTU
Controls rotary actuators for butterfly valves and dampers via Modbus RTU.
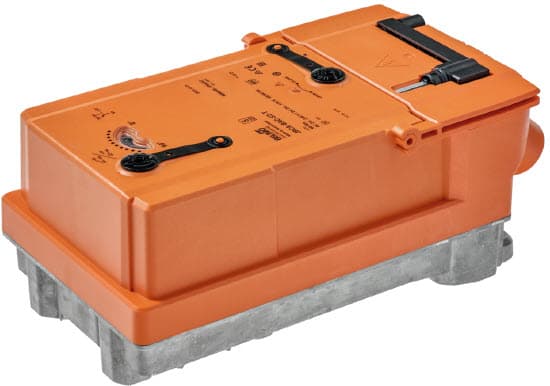
Sjabloon voor Belimo PM-PR roterende actuatoren die worden gebruikt op vlinderafsluiters en kleppen. Leest positieterugkoppeling, sensorwaarden en storingsstatussen via Modbus RTU. Maakt afstandsbediening van het setpoint, overridestand, bus fail positie en maximale positie-instelling mogelijk.
- Protocol
- Modbus RTU
- Aansluiting
- RS485, 38400 baud
- Registers
- 20, lezen en schrijven
- Merk
- Belimo
- Belangrijke uitlezingen
- Relative Position · Absolute Position · Sensor 1 Value · Sensor 2 Value · Setpoint Analog · Malfunction and Service Information
- Beschikbare commando's
- Setpoint · Override Control · Bus Fail Position · Maximum Position
- Ondersteunde modellen
- PR..-BAC-..
- Laatst bijgewerkt
Registers (20)
11 lezen, 9 schrijven
| Naam | Eenheid | Toegang | Adres (Verborgen tot je je e-mailadres invult) | Functie (verborgen) | Type (verborgen) |
|---|---|---|---|---|---|
| Actuator Type | Lezen | ||||
| Relative Position | % | Lezen | |||
| Absolute Position | °C | Lezen | |||
| Sensor 1 Value | Lezen | ||||
| Setpoint Analog | % | Lezen | |||
| Series Number 1st Part | Lezen | ||||
| Series Number 2nd Part | Lezen | ||||
| Series Number 4th Part | Lezen | ||||
| Firmware Version | Lezen | ||||
| Malfunction and Service Information | Lezen | ||||
| Sensor 2 Value | Lezen | ||||
| Setpoint | % | Schrijven | |||
| Override Control | Schrijven | ||||
| Sensor 1 Type | Schrijven | ||||
| Setpoint Source | Schrijven | ||||
| Sensor 2 Type | Schrijven | ||||
| Command | Schrijven | ||||
| Bus Fail Position | Schrijven | ||||
| Timeout for Bus Watchdog in s | s | Schrijven | |||
| Maximum Position in Percent | % | Schrijven |
Registers laden…
Stuur jouw apparatenlijst
Staat een apparaat niet in de bibliotheek, dan maken we de template gratis zodra we de registers hebben.
Gebruikstoepassingen
- Bewaak de actuatorpositie en sensorwaarden op een live cloud-dashboard om de correcte werking van de klep of afsluiter te verifiëren.
- Maak een melding aan wanneer de actuator een storing of onderhoudsconditie rapporteert.
- Pas het positiesetpoint op afstand aan om de lucht- of waterstroming nauwkeurig in te stellen zonder een bezoek ter plaatse.
- Configureer de bus fail positie zodat de actuator naar een veilige toestand gaat als de communicatie uitvalt.
- Registreer absolute en relatieve positiegegevens over tijd om mechanische slijtage of kalibratieverloop te detecteren.
- Verifieer het gedrag van de overridestand tijdens inbedrijfstelling door via de cloud naar het override-register te schrijven.
Installatie
Sluit de Modbus RTU bus (A, B en GND) aan vanaf de ModbusCloud Gateway op de RS-485 aansluitklemmen van de Belimo PM-PR actuator.
Stel het Modbus slave address op de actuator in op een unieke waarde die niet conflicteert met andere apparaten op de bus.
Controleer of de baudrate van de actuator is ingesteld op 38400, overeenkomend met de poortconfiguratie van de ModbusCloud-gateway.
Stel register 118 (setpoint source) in op bus-modus zodat de actuator setpoints via de Modbus-verbinding accepteert.
Importeer het Belimo PM-PR Modbus RTU sjabloon in het ModbusCloud-platform en wijs het toe aan de juiste gateway en het juiste slave address.
Configureer optioneel de bus watchdog timeout in register 109 om het veilige terugvalgedrag bij communicatieverlies te definiëren.
Veelvoorkomende aandachtspunten
De actuator reageert niet op de Modbus-bus. Wat moet ik controleren?
Controleer of de RS-485 bedrading (A, B, GND) correct is en of de baudrate op zowel de gateway als de actuator is ingesteld op 38400. Bevestig ook dat het slave address overeenkomt met het adres dat in ModbusCloud is geconfigureerd.
De actuator negeert setpoint-opdrachten die vanuit ModbusCloud worden verstuurd.
Controleer of register 118 (setpoint source) is ingesteld op bus-modus. Als dit is ingesteld op analoog, volgt de actuator de lokale analoge ingang in plaats van het Modbus-setpoint.
De actuator beweegt naar een onverwachte positie na een communicatietimeout.
De bus fail positie wordt gedefinieerd in de actuatorconfiguratie. Bekijk het bus fail positie-register en pas het aan naar de gewenste veilige toestand. De watchdog timeout in register 109 bepaalt hoe lang de actuator wacht voordat het bus fail gedrag wordt geactiveerd.
Kan ik dit sjabloon gebruiken voor alle Belimo PR actuatoren?
Dit sjabloon is ontworpen voor PR..-BAC-.. modellen die Modbus RTU ondersteunen. Andere PR-varianten zonder het BAC-achtervoegsel ondersteunen mogelijk geen Modbus-communicatie. Controleer het modellabel op de actuator voordat u verbinding maakt.
Zelf zien hoe het werkt?