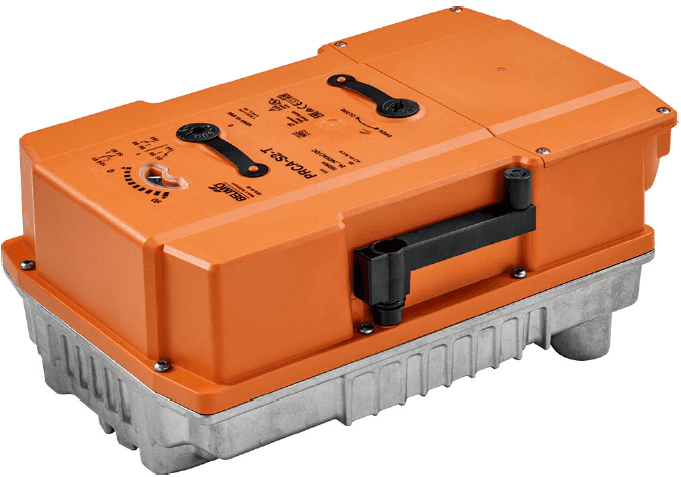
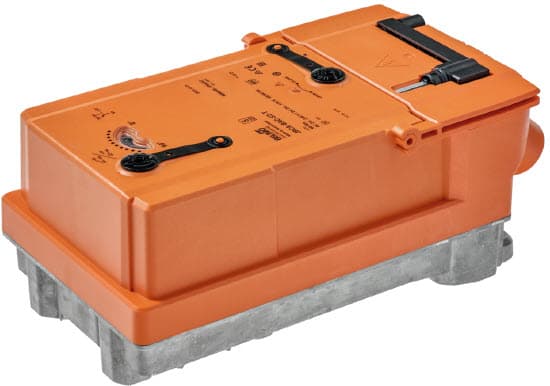
Belimo PM-PR Actuator Modbus RTU
Controls rotary actuators for butterfly valves and dampers via Modbus RTU.
Vorlage für Belimo PM-PR Drehantriebe, die an Absperrklappen und Luftklappen eingesetzt werden. Liest Positionsrückmeldung, Sensorwerte und Störungsstatus über Modbus RTU aus. Ermöglicht die Fernsteuerung des Sollwerts, den Override-Modus, die Bus-Fail-Position und die Konfiguration der maximalen Position.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 38400 baud
- Register
- 20, lesen und schreiben
- Marke
- Belimo
- Wichtige Messwerte
- Relative Position · Absolute Position · Sensor 1 Value · Sensor 2 Value · Setpoint Analog · Malfunction and Service Information
- Verfügbare Befehle
- Setpoint · Override Control · Bus Fail Position · Maximum Position
- Kompatible Modelle
- PR..-BAC-..
- Zuletzt aktualisiert
Register (20)
11 lesen, 9 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Actuator Type | Lesen | ||||
| Relative Position | % | Lesen | |||
| Absolute Position | °C | Lesen | |||
| Sensor 1 Value | Lesen | ||||
| Setpoint Analog | % | Lesen | |||
| Series Number 1st Part | Lesen | ||||
| Series Number 2nd Part | Lesen | ||||
| Series Number 4th Part | Lesen | ||||
| Firmware Version | Lesen | ||||
| Malfunction and Service Information | Lesen | ||||
| Sensor 2 Value | Lesen | ||||
| Setpoint | % | Schreiben | |||
| Override Control | Schreiben | ||||
| Sensor 1 Type | Schreiben | ||||
| Setpoint Source | Schreiben | ||||
| Sensor 2 Type | Schreiben | ||||
| Command | Schreiben | ||||
| Bus Fail Position | Schreiben | ||||
| Timeout for Bus Watchdog in s | s | Schreiben | |||
| Maximum Position in Percent | % | Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Antriebsposition und Sensorwerte auf einem Live-Cloud-Dashboard überwachen, um den korrekten Betrieb der Luft- oder Absperrklappe zu überprüfen.
- Einen Alarm auslösen, wenn der Antrieb eine Störung oder einen Servicebedarf meldet.
- Den Positionssollwert aus der Ferne anpassen, um Luft- oder Wassermengen ohne Vor-Ort-Besuch zu optimieren.
- Die Bus-Fail-Position konfigurieren, damit der Antrieb bei Kommunikationsverlust einen sicheren Zustand anfährt.
- Absolute und relative Positionsdaten über die Zeit aufzeichnen, um mechanischen Verschleiß oder Kalibrierungsabweichungen zu erkennen.
- Das Override-Verhalten bei der Inbetriebnahme prüfen, indem das Override-Register über die Cloud beschrieben wird.
Installation
Den Modbus RTU Bus (A, B und GND) von der ModbusCloud Gateway an die RS-485-Klemmen des Belimo PM-PR Antriebs anschließen.
Die Modbus slave ID am Antrieb auf einen eindeutigen Wert setzen, der nicht mit anderen Geräten am Bus kollidiert.
Sicherstellen, dass die Baudrate des Antriebs auf 38400 eingestellt ist, passend zur Konfiguration des ModbusCloud-Gateway-Ports.
Register 118 (Sollwertquelle) auf Bus-Modus setzen, damit der Antrieb Sollwerte über die Modbus-Verbindung akzeptiert.
Die Belimo PM-PR Modbus RTU Vorlage in der ModbusCloud-Plattform importieren und dem richtigen Gateway sowie der korrekten slave ID zuweisen.
Optional den Bus-Watchdog-Timeout in Register 109 konfigurieren, um das sichere Rückfallverhalten bei Kommunikationsausfall festzulegen.
Zu beachten
Der Antrieb antwortet nicht auf dem Modbus-Bus. Was sollte ich prüfen?
Prüfen Sie, ob die RS-485-Verkabelung (A, B, GND) korrekt ist und ob die Baudrate am Gateway sowie am Antrieb auf 38400 eingestellt ist. Stellen Sie außerdem sicher, dass die slave ID mit der in ModbusCloud konfigurierten Adresse übereinstimmt.
Der Antrieb ignoriert Sollwertbefehle, die von ModbusCloud gesendet werden.
Prüfen Sie, ob Register 118 (Sollwertquelle) auf Bus-Modus gesetzt ist. Wenn es auf Analog eingestellt ist, folgt der Antrieb dem lokalen Analogeingang anstelle des Modbus-Sollwerts.
Der Antrieb fährt nach einem Kommunikations-Timeout eine unerwartete Position an.
Die Bus-Fail-Position wird in der Antriebskonfiguration festgelegt. Prüfen Sie das Bus-Fail-Positions-Register und passen Sie es auf den gewünschten sicheren Zustand an. Der Watchdog-Timeout in Register 109 bestimmt, wie lange der Antrieb wartet, bevor das Bus-Fail-Verhalten aktiviert wird.
Kann ich diese Vorlage für alle Belimo PR-Antriebe verwenden?
Diese Vorlage ist für PR..-BAC-.. Modelle ausgelegt, die Modbus RTU unterstützen. Andere PR-Varianten ohne das BAC-Suffix unterstützen möglicherweise keine Modbus-Kommunikation. Prüfen Sie das Typenschild am Antrieb vor dem Anschluss.
Selbst sehen, wie es funktioniert?