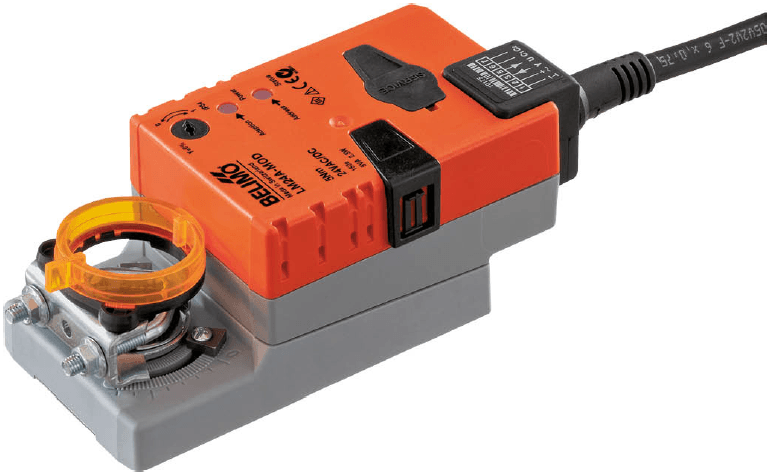
Belimo Air-Water Actuator Modbus RTU
Controls communicative damper and valve actuators via Modbus RTU.
Modbus RTU Vorlage für Belimo kommunikative Klappen- und Ventilstellantriebe. Liest Positionsrückmeldung, Sensorwerte und Antriebsstatus aus. Ermöglicht Sollwertvorgabe, Override-Befehle sowie die Konfiguration von Positionsgrenzen und Bus-Fail-Verhalten.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 38400 baud
- Register
- 20, lesen und schreiben
- Marke
- Belimo
- Wichtige Messwerte
- Relative Position (%) · Absolute Position (°) · Sensor 1 Value · Setpoint Analog (%) · Actuator Type · Malfunction and Service Information
- Verfügbare Befehle
- Setpoint (%) · Override Control · Min/Max Position (%) · Bus Fail Position
- Kompatible Modelle
- ..M(C)24A-MOD · ..R24A-MOD · ..V(K)24A-MOD · ..F24A-MOD · ..RF24A-MOD
- Zuletzt aktualisiert
Register (20)
10 lesen, 10 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Actuator Type | Lesen | ||||
| Relative Position | % | Lesen | |||
| Absolute Position | °C | Lesen | |||
| Sensor 1 Value | Lesen | ||||
| Setpoint Analog | % | Lesen | |||
| Series Number 1st Part | Lesen | ||||
| Series Number 2nd Part | Lesen | ||||
| Series Number 4th Part | Lesen | ||||
| Firmware Version | Lesen | ||||
| Malfunction and Service Information | Lesen | ||||
| Setpoint | % | Schreiben | |||
| Override Control | Schreiben | ||||
| Command | Schreiben | ||||
| Bus Termination | Schreiben | ||||
| Minimum Position in Percent | % | Schreiben | |||
| Maximum Position in Percent | % | Schreiben | |||
| Sensor 1 Type | Schreiben | ||||
| Bus Fail Position | Schreiben | ||||
| Timeout for Bus Watchdog in s | s | Schreiben | |||
| Setpoint Source | Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Antriebsposition und Sensorwerte auf einem Live-Cloud-Dashboard überwachen für eine ferngesteuerte HVAC-Übersicht.
- Einen Alarm auslösen, wenn der Antrieb eine Störung oder einen Servicehinweis meldet, um die Wartungsreaktion zu beschleunigen.
- Klappen- oder Ventilsollwerte ferngesteuert anpassen, ohne einen Vor-Ort-Besuch, was Reisezeit und Kosten reduziert.
- Antriebspositionsdaten über die Zeit aufzeichnen, um korrektes modulierendes Verhalten zu verifizieren und Regelungsprobleme zu diagnostizieren.
- Bus-Fail-Position und Watchdog-Timeout ferngesteuert konfigurieren, um sicheres Antriebsverhalten bei Kommunikationsverlust zu gewährleisten.
- Mehrere Belimo Antriebe über verschiedene Standorte hinweg in einem einzigen ModbusCloud Projekt verwalten, für ein zentralisiertes Gebäudemanagement.
Installation
Den Modbus RTU Bus (A- und B-Klemmen) von der ModbusCloud Gateway zum Belimo Antrieb verdrahten, dabei die korrekte Polarität beachten.
Die Modbus Slave-Adresse des Antriebs auf einen eindeutigen Wert im Bus setzen und die baudrate auf 38400 konfigurieren, passend zur Vorlage.
Den Busabschluss am letzten Gerät durch Schreiben in Register 99 aktivieren, oder einen physischen Abschlusswiderstand am Ende des Busses verwenden.
Das Sollwertquellen-Register (Adresse 118) konfigurieren, damit der Antrieb Sollwertbefehle vom Modbus bus akzeptiert.
Die Belimo Air-Water Actuator Modbus RTU Vorlage im ModbusCloud Portal importieren und dem richtigen Gateway sowie der slave ID zuweisen.
Optional den Bus-Watchdog-Timeout (Adresse 109) und die Bus-Fail-Position (Adresse 108) für sicheres Verhalten bei Kommunikationsverlust konfigurieren.
Zu beachten
Der Antrieb antwortet nicht auf dem Modbus Bus. Was sollte ich prüfen?
Überprüfen Sie, ob die baudrate am Antrieb mit 38400 übereinstimmt, wie von dieser Vorlage gefordert. Stellen Sie außerdem sicher, dass die Modbus Slave-Adresse eindeutig ist und die A/B-Verdrahtungspolarität korrekt ist.
Sollwertbefehle werden gesendet, aber der Antrieb bewegt sich nicht. Warum?
Das Sollwertquellen-Register (Adresse 118) muss so konfiguriert sein, dass der Modbus bus als aktive Sollwertquelle ausgewählt ist. Wenn es auf eine andere Quelle gesetzt ist, ignoriert der Antrieb Modbus-Sollwertschreibvorgänge.
Ist ein physischer Abschlusswiderstand am Bus erforderlich?
Belimo Antriebe unterstützen eine softwarebasierte Busabschlusssteuerung über Register 99. Schreiben Sie den entsprechenden Wert, um den Abschluss am letzten Gerät zu aktivieren. Ein physischer Widerstand ist nicht erforderlich, wenn der Softwareabschluss aktiv ist.
Was passiert, wenn das Gateway die Kommunikation mit dem Antrieb verliert?
Der Antrieb fährt nach Ablauf des Watchdog-Timeouts (Adresse 109) in die im Bus-Fail-Positionsregister (Adresse 108) definierte Position. Konfigurieren Sie beide Register, um sicheres Klappen- oder Ventilverhalten bei Kommunikationsverlust zu gewährleisten.
Selbst sehen, wie es funktioniert?