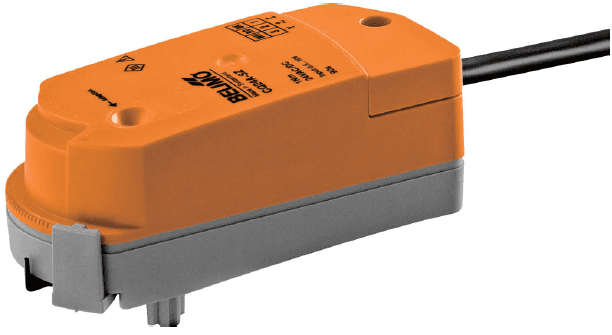
Belimo CQ24A-BAC Modbus RTU
Controls communicative rotary actuators for zone valves via Modbus RTU.
Vorlage für den Belimo CQ24A-BAC kommunikativen Drehantrieb, der über Modbus RTU mit 38400 Baud angeschlossen wird. Sie liest Antriebsposition, Firmwareversion und Störungsstatus aus und ermöglicht die Sollwertvorgabe, Übersteuerung, Maximalpositionsbegrenzung und Bus-Fail-Konfiguration.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 38400 baud
- Register
- 15, lesen und schreiben
- Marke
- Belimo
- Wichtige Messwerte
- Actuator Type · Relative Position (%) · Absolute Position (°) · Series Number · Firmware Version · Malfunction and Service Information
- Verfügbare Befehle
- Setpoint (%) · Override Control · Maximum Position (%) · Bus Fail Position
- Kompatible Modelle
- CQ24A-BAC
- Zuletzt aktualisiert
Register (15)
8 lesen, 7 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Actuator Type | Lesen | ||||
| Relative Position | % | Lesen | |||
| Absolute Position | °C | Lesen | |||
| Series Number 1st Part | Lesen | ||||
| Series Number 2nd Part | Lesen | ||||
| Series Number 4th Part | Lesen | ||||
| Firmware Version | Lesen | ||||
| Malfunction and Service Information | Lesen | ||||
| Setpoint | % | Schreiben | |||
| Override Control | Schreiben | ||||
| Command | Schreiben | ||||
| Maximum Position in Percent | % | Schreiben | |||
| Sensor 1 Type | Schreiben | ||||
| Bus Fail Position | Schreiben | ||||
| Timeout for Bus Watchdog in s | s | Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Relative und absolute Antriebsposition aus der Ferne überwachen, um den Betrieb der Zonenventile in mehreren Räumen zu verifizieren.
- Eine Meldung erstellen, wenn der Antrieb eine Störung oder einen Servicehinweis meldet.
- Den Sollwert in Prozent während der Inbetriebnahme über das Cloud-Dashboard anpassen, ohne vor Ort zu sein.
- Die Bus-Fail-Position konfigurieren, damit Zonenventile bei Kommunikationsverlust in einen sicheren Zustand fahren.
- Antriebspositionsdaten über die Zeit protokollieren, um Ventile zu identifizieren, die nicht korrekt auf den Bedarf reagieren.
- Maximalpositionsgrenzen aus der Ferne einstellen, um den Durchfluss über mehrere Zonenventile in einem Gebäude abzugleichen.
Installation
Den Modbus RTU Bus (A- und B-Klemmen) vom Belimo CQ24A-BAC mit dem RS-485 Anschluss der ModbusCloud Gateway verbinden.
Die Modbus slave ID am CQ24A-BAC Antrieb gemäß der Gerätedokumentation einstellen und sicherstellen, dass jeder Antrieb am Bus eine eindeutige Adresse hat.
Den seriellen Anschluss des Gateways auf 38400 Baud, 8 Datenbits, keine Parität und 1 Stoppbit konfigurieren, um den CQ24A-BAC Standardeinstellungen zu entsprechen.
Die Belimo CQ24A-BAC Vorlage aus der ModbusCloud-Vorlagenbibliothek importieren und die korrekte Modbus slave ID zuweisen.
Register 109 (Bus-Watchdog-Timeout) und Register 108 (Bus-Fail-Position) konfigurieren, um ein sicheres Rückfallverhalten bei Kommunikationsverlust zu definieren.
Die Verbindung prüfen, indem kontrolliert wird, ob Antriebsposition und Firmwarewerte im ModbusCloud-Dashboard angezeigt werden.
Zu beachten
Das Gateway kann nicht mit dem CQ24A-BAC kommunizieren. Was soll ich prüfen?
Sicherstellen, dass die Baudrate am Gateway auf 38400 eingestellt ist, was der CQ24A-BAC Standardeinstellung entspricht. Außerdem prüfen, ob die A- und B-Leitungen nicht vertauscht sind und ob die Modbus slave ID mit der am Antrieb konfigurierten Adresse übereinstimmt.
Was passiert, wenn die Modbus-Verbindung unterbrochen wird?
Der Antrieb fährt nach Ablauf des in Register 109 (Bus Watchdog) eingestellten Timeouts in die in Register 108 (Bus Fail Position) definierte Position. Beide Register müssen während der Inbetriebnahme konfiguriert werden, um einen sicheren Betrieb zu gewährleisten.
Kann ich mehrere CQ24A-BAC Antriebe am selben RS-485 Bus betreiben?
Ja. Jedem Antrieb eine eindeutige Modbus-Adresse zuweisen. Auf eine korrekte Busabschlusswiderstands-Beschaltung achten und die Gesamtkabellänge innerhalb der RS-485 Grenzen halten.
Die Positionsanzeige zeigt 0%, obwohl das Ventil offen sein sollte. Was stimmt nicht?
Prüfen, ob der Antrieb mit Spannung versorgt und mechanisch mit dem Ventil gekoppelt ist. Außerdem sicherstellen, dass die richtigen Register abgefragt werden, indem bestätigt wird, dass die Vorlage in ModbusCloud korrekt zugewiesen ist.
Selbst sehen, wie es funktioniert?