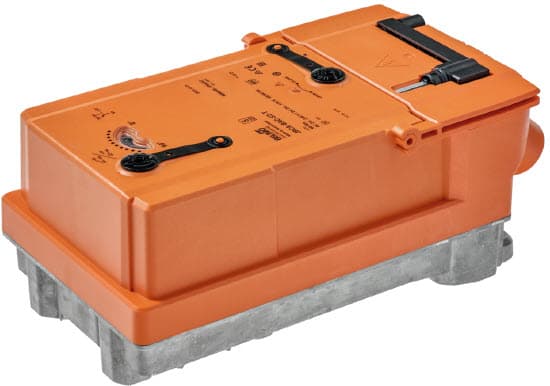
Belimo JR Actuator Modbus RTU
Controls rotary actuators for butterfly valves via Modbus RTU.
Vorlage für Belimo JR Drehantriebe, die mit Absperrklappen über Modbus RTU eingesetzt werden. Liest Positionsrückmeldungen, Temperatursensoren und Störungsstatus aus. Ermöglicht die Fernsteuerung von Positionssollwerten, dem Übersteuerungsmodus und der Bus-Watchdog-Konfiguration.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 19200 baud
- Register
- 29, lesen und schreiben
- Marke
- Belimo
- Wichtige Messwerte
- Relative position (%) · Absolute position (°) · Sensor 1 temperature · Sensor 2 temperature · Analog setpoint (%) · Malfunction and service info
- Verfügbare Befehle
- Relative setpoint (%) · Override control · Maximum limit (%) · Bus watchdog settings
- Kompatible Modelle
- Belimo JR
- Zuletzt aktualisiert
Register (29)
18 lesen, 11 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Device type | Lesen | ||||
| Relative position | % | Lesen | |||
| Absolute position | °C | Lesen | |||
| Analog setpoint | % | Lesen | |||
| Sensor 1 value | Lesen | ||||
| Sensor 1 temperature in Celcius | °C | Lesen | |||
| Sensor 1 temperature in Fahrenheit | °F | Lesen | |||
| Sensor 1 temperature in selected unit | °C | Lesen | |||
| Sensor 2 value | Lesen | ||||
| Sensor 2 temperature in Celcius | °C | Lesen | |||
| Sensor 2 temperature in Fahrenheit | °F | Lesen | |||
| Sensor 2 temperature in selected unit | °C | Lesen | |||
| Bus termination | Lesen | ||||
| Seies number 1st part | Lesen | ||||
| Series number 2nd part | Lesen | ||||
| Series number 4th part | Lesen | ||||
| Firmware version | Lesen | ||||
| Malfunction and service information | Lesen | ||||
| Relative setpoint | % | Schreiben | |||
| Override control | Schreiben | ||||
| Maximum limit | % | Schreiben | |||
| Bus watchdog fail action | Schreiben | ||||
| Timeout for bus watchdog | s | Schreiben | |||
| Setpoint source | Schreiben | ||||
| Sensor type | Schreiben | ||||
| Sensor 1 passive type | Schreiben | ||||
| Sensor 2 type | Schreiben | ||||
| Sensor 2 passive type | Schreiben | ||||
| Select temperature unit | Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Echtzeit-Ventilposition und Temperatursensorwerte auf einem Cloud-Dashboard für abgelegene HLK-Standorte überwachen.
- Eine Meldung erzeugen, sobald ein Störungsflag gesetzt wird, damit der Installateur reagieren kann, bevor der Komfort beeinträchtigt wird.
- Den relativen Positionssollwert einer Absperrklappe aus der Ferne anpassen, um einen Kaltwasserkreis neu abzugleichen.
- Den Bus-Watchdog-Timeout und die Fehleraktion konfigurieren, um ein sicheres Ventilverhalten bei Kommunikationsverlust sicherzustellen.
- Antrieb-Serviceinformationen über die Zeit verfolgen, um vorbeugende Wartungsmaßnahmen für mehrere Gebäude zu planen.
Installation
Die ModbusCloud Gateway mit dem Belimo JR Antrieb über ein abgeschirmtes RS-485 Kabel verbinden und dabei die Klemmen A, B und GND anschließen.
Eine eindeutige Modbus RTU Adresse am Belimo JR Antrieb über die Gerätekonfigurationsoberfläche oder DIP-Schalter einstellen.
Sicherstellen, dass die Baudrate sowohl am Antrieb als auch am ModbusCloud-Gateway auf 19200 eingestellt ist.
Den Bus-Abschlussstatus durch Auslesen von Register 99 prüfen und den Abschluss am letzten Gerät der RS-485 Daisy-Chain aktivieren.
Die Belimo JR Actuator Modbus RTU Vorlage in der ModbusCloud-Plattform importieren und dem richtigen Gateway sowie der korrekten Modbus-Adresse zuweisen.
Live-Daten im ModbusCloud-Dashboard überprüfen und sicherstellen, dass Positionsrückmeldungen und Temperaturwerte korrekt aktualisiert werden.
Zu beachten
Das Gateway kann nicht mit dem Belimo JR Antrieb kommunizieren. Was sollte ich überprüfen?
Die RS-485 Verkabelung auf Korrektheit prüfen (A an A, B an B, GND an GND). Sicherstellen, dass die Baudrate sowohl am Gateway als auch am Antrieb auf 19200 eingestellt ist, und darauf achten, dass die Modbus-Adresse auf dem Bus eindeutig ist.
Wie überprüfe ich den Bus-Abschluss?
Register 99 am Antrieb auslesen, um den aktuellen Bus-Abschlussstatus zu prüfen. Den Abschluss nur am ersten und letzten Gerät des RS-485 Bus-Segments aktivieren.
Was passiert, wenn die Modbus-Verbindung unterbrochen wird?
Die Bus-Watchdog-Funktion definiert das Verhalten des Antriebs bei Kommunikationsverlust. Die Watchdog-Fehleraktion und die Timeout-Register über die Vorlage konfigurieren, um eine sichere Rückfallposition für das Ventil festzulegen.
Kann ich mehrere Belimo JR Antriebe an ein Gateway anschließen?
Ja, mehrere Antriebe können im Daisy-Chain-Verfahren am selben RS-485 Bus betrieben werden. Jeder Antrieb muss eine eindeutige Modbus-Adresse haben. Für jedes Gerät eine separate Vorlageninstanz in ModbusCloud anlegen.
Selbst sehen, wie es funktioniert?