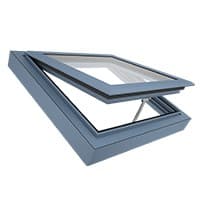
D+H ACB roof window drive Modbus RTU based for natural ventilation
Controls D+H ACB roof window drives for automated natural ventilation via Modbus RTU.
Diese Vorlage integriert D+H ACB Dachfensterantriebe über Modbus RTU für automatisierte natürliche Lüftung. Sie liest Istposition, Endpositionen, Strom, Spannung, Zustandscodes und Fehlerzustände aus und schreibt Sollposition sowie Geschwindigkeitsbefehle.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 19200 baud
- Register
- 10, lesen und schreiben
- Marke
- D+H Mechatronic AG
- Wichtige Messwerte
- Actual position (%) · End position OPEN · End position CLOSED · Condition code · Failure · Current and Voltage
- Verfügbare Befehle
- Nominal control command · Nominal position (%) · Target speed (mm/s)
- Kompatible Modelle
- CDC-ACB · ZA-ACB · KA-ACB · CDM-ACB · CDP + ACB-BSY+-GW · DXD + ACB-BSY+-GW
- Zuletzt aktualisiert
Register (10)
7 lesen, 3 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Actual position | % | Lesen | |||
| Condition code | Lesen | ||||
| Current | mA | Lesen | |||
| Voltage | V | Lesen | |||
| End position CLOSED | Lesen | ||||
| Failure | Lesen | ||||
| End position OPEN | Lesen | ||||
| Nominal control command | Schreiben | ||||
| Nominal position | % | Schreiben | |||
| Target speed | mm/s | Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Istposition und Endpositionsflags der Fenster je Lüftungszone in einem Live-Dashboard überwachen.
- Eine Warnung auslösen, sobald ein Antrieb einen Fehlerzustand oder einen ungewöhnlichen Zustandscode meldet.
- Automatische Nachtauskühlung durch das Schreiben von Sollpositionen zu vordefinierten Zeiten über die Cloud-Plattform einplanen.
- Strom- und Spannungswerte über die Zeit protokollieren, um mechanischen Verschleiß oder elektrische Anomalien frühzeitig zu erkennen.
- Mehrere synchrone Fenstergruppen einzeln über eine zentrale Remote-Oberfläche steuern.
- Prozentgenaue Positionierung nach der Inbetriebnahme durch Vergleich von Soll- und Istwert verifizieren.
Installation
Modbus RTU A- und B-Leitung des D+H ACB Antriebsbusses mit dem RS-485 Anschluss der ModbusCloud Gateway verbinden.
Jedem ACB-Antrieb eine eindeutige Modbus slave ID zuweisen (der Bus unterstützt bis zu 32 Antriebe pro Erweiterung).
Den seriellen Gateway-Port auf 19200 Baud, ungerade Parität und 1 Stoppbit konfigurieren, entsprechend den ACB-Standardeinstellungen.
Die D+H ACB Dachfensterantrieb-Vorlage aus der ModbusCloud-Vorlagenbibliothek in das Projekt importieren.
Die korrekten slave IDs in der Vorlage den physischen Antrieben am Bus zuweisen.
Kommunikation prüfen, indem kontrolliert wird, ob Istposition und Zustandscode im ModbusCloud-Dashboard angezeigt werden.
Zu beachten
Das Gateway kann nicht mit den ACB-Antrieben kommunizieren. Was sollte ich zuerst prüfen?
Sicherstellen, dass die Baudrate auf 19200 mit ungerader Parität und 1 Stoppbit sowohl am Gateway als auch an den Antrieben eingestellt ist. Außerdem prüfen, ob die A- und B-Leitungen nicht vertauscht sind und ob am Ende des Busses ein 120-Ohm-Abschlusswiderstand gesetzt ist.
Kann ich mehrere Fenstergruppen unabhängig voneinander über ein Kabel steuern?
Ja. Jede Synchrongruppe verwendet eine eigene Modbus slave ID oder einen eigenen Adressbereich. Die Vorlage ermöglicht die Zuweisung unterschiedlicher Adressen je Gruppe, sodass diese individuell über denselben RTU-Bus gesteuert werden können.
Die Positionswerte zeigen 0 %, obwohl das Fenster geöffnet ist. Was ist die Ursache?
Prüfen, ob der Antrieb einen Kalibrierungsfahrt abgeschlossen hat, um den vollen Hub zu erlernen. Ohne erfolgreiche Endpositionskalibrierung kann der Antrieb keine genauen Prozentwerte ausgeben.
Wie viele Antriebe können an einem ModbusCloud-Gateway angeschlossen werden?
Der D+H ACB Bus unterstützt bis zu 32 Antriebe pro Modbus-Erweiterung. Dabei muss jeder Antrieb eine eindeutige slave ID besitzen und die Kabellänge innerhalb der RS-485 Grenzwerte bleiben (in der Regel 1200 m).
Selbst sehen, wie es funktioniert?