
Eaton PowerXL DC1
Kompakter Frequenzumrichter mit Drehzahlregelung, Motorwerten und Antriebsparametern.
Der Eaton PowerXL DC1 ist ein kompakter Frequenzumrichter, der die Drehzahl von Drehstrommotoren in Pumpen, Ventilatoren und Förderbändern regelt. Diese Modbus-RTU-Vorlage liest Status, Fehler, Frequenz, Strom, Drehmoment, Leistung, Zwischenkreisspannung und Temperaturen und schreibt Steuerwort, Drehzahlsollwert, Rampenzeit und Antriebsparameter aus ModbusCloud.
- Protokoll
- Modbus RTU
- Anschluss
- RS485, 9600 baud
- Register
- 100, lesen und schreiben
- Marke
- Eaton
- Wichtige Messwerte
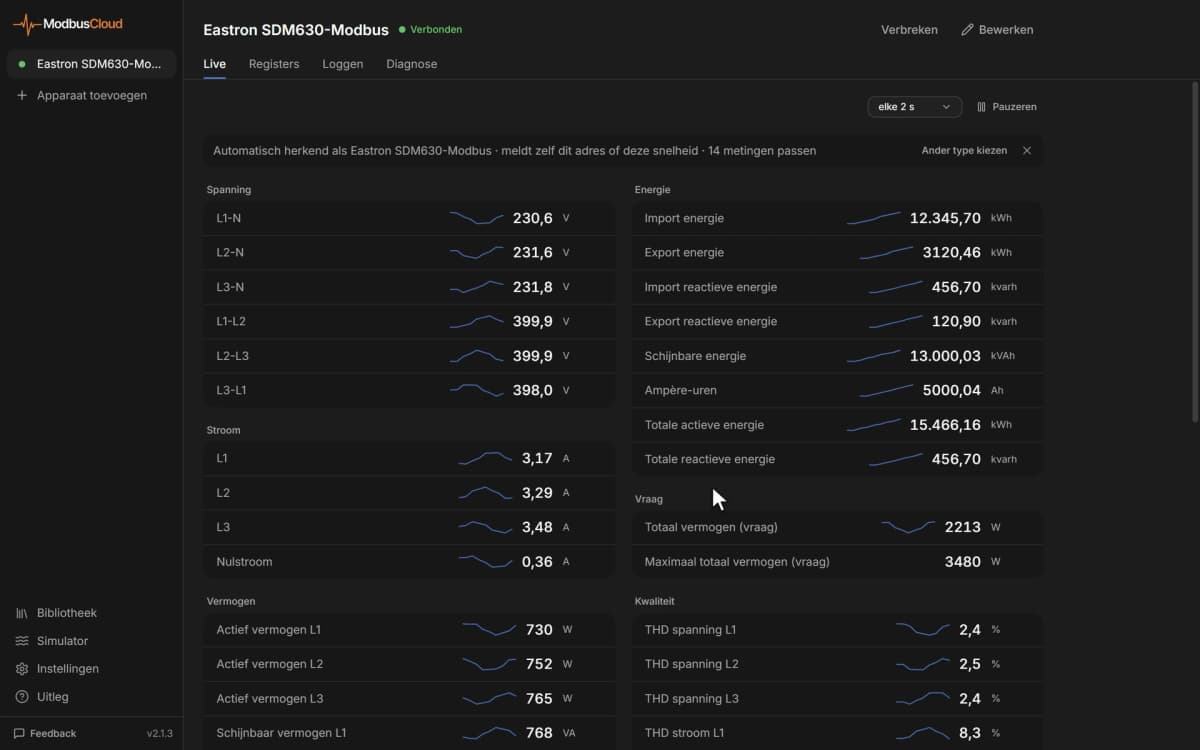
- Ausgangsfrequenz · Motorstrom · Motordrehmoment · Ausgangsleistung · Zwischenkreisspannung · Kühlkörpertemperatur · Fehlernummer
- Verfügbare Befehle
- Steuerwort · Drehzahlsollwert · Rampenzeit · Antriebsparameter
- Kompatible Modelle
- PowerXL DC1 (DC1-1D, DC1-12, DC1-32, DC1-34)
- Zuletzt aktualisiert
Register (100)
100 lesen, 72 schreiben
| Name | Einheit | Zugriff | Adresse (Verborgen bis zur Eingabe Ihrer E-Mail-Adresse) | Funktion (verborgen) | Typ (verborgen) |
|---|---|---|---|---|---|
| Status and Fault Word | Lesen | ||||
| Actual Speed | Hz | Lesen | |||
| Motor Current | A | Lesen | |||
| Motor Torque | % | Lesen | |||
| Output Power | kW | Lesen | |||
| DC Link Voltage | V | Lesen | |||
| Heatsink Temperature | °C | Lesen | |||
| Control Board Temperature | °C | Lesen | |||
| Motor Voltage | Lesen | ||||
| Analog Input 1 | % | Lesen | |||
| Analog Input 2 | % | Lesen | |||
| Digital Inputs | Lesen | ||||
| Run Time Hours | h | Lesen | |||
| Run Time Min Sec | Lesen | ||||
| Hours Run Enable Hours | h | Lesen | |||
| Hours Run Enable Min Sec | Lesen | ||||
| Scope Channel 1 | Lesen | ||||
| Scope Channel 2 | Lesen | ||||
| Fieldbus Command | Lesen und Schreiben | ||||
| Speed Reference | Hz | Lesen und Schreiben | |||
| Modbus Ramp Time | s | Lesen und Schreiben | |||
| Drive Type Code | Lesen | ||||
| Drive Power | Lesen | ||||
| Voltage Range | V | Lesen | |||
| Control Software Version | Lesen | ||||
| Power Software Version | Lesen | ||||
| Drive Recognition | Lesen | ||||
| Serial Number 4 | Lesen | ||||
| Serial Number 3 | Lesen | ||||
| Serial Number 2 | Lesen | ||||
| Serial Number 1 | Lesen | ||||
| Maximum Frequency | Hz | Lesen und Schreiben | |||
| Minimum Frequency | Hz | Lesen und Schreiben | |||
| Acceleration Time | s | Lesen und Schreiben | |||
| Deceleration Time | s | Lesen und Schreiben | |||
| Stop Mode | Lesen und Schreiben | ||||
| Energy Optimizer | Lesen und Schreiben | ||||
| Motor Nominal Voltage | V | Lesen und Schreiben | |||
| Motor Nominal Current | A | Lesen und Schreiben | |||
| Motor Nominal Frequency | Hz | Lesen und Schreiben | |||
| Motor Nominal Speed | rpm | Lesen und Schreiben | |||
| Voltage Boost | % | Lesen und Schreiben | |||
| Control Source | Lesen und Schreiben | ||||
| Application Mode Macro | Lesen und Schreiben | ||||
| Password | Lesen und Schreiben | ||||
| Digital Input Configuration | Lesen und Schreiben | ||||
| AI1 Signal Range | Lesen und Schreiben | ||||
| Switching Frequency | Lesen und Schreiben | ||||
| Relay Output 1 Function | Lesen und Schreiben | ||||
| Relay Output 1 Upper Limit | % | Lesen und Schreiben | |||
| Fixed Frequency 1 | Hz | Lesen und Schreiben | |||
| Fixed Frequency 2 | Hz | Lesen und Schreiben | |||
| Fixed Frequency 3 | Hz | Lesen und Schreiben | |||
| Fixed Frequency 4 | Hz | Lesen und Schreiben | |||
| Quick Deceleration Time | s | Lesen und Schreiben | |||
| Analog Output 1 Function | Lesen und Schreiben | ||||
| Skip Band 1 | Hz | Lesen und Schreiben | |||
| Skip Frequency 1 | Hz | Lesen und Schreiben | |||
| V/f Mid Voltage | V | Lesen und Schreiben | |||
| V/f Mid Frequency | Hz | Lesen und Schreiben | |||
| Start Mode | Lesen und Schreiben | ||||
| Digital Reference Reset Mode | Lesen und Schreiben | ||||
| DC Brake | Lesen und Schreiben | ||||
| Spin Start Enable | Lesen und Schreiben | ||||
| Brake Chopper | Lesen und Schreiben | ||||
| AI1 Gain | % | Lesen und Schreiben | |||
| RS485 Settings | Lesen und Schreiben | ||||
| Password Level 2 | Lesen und Schreiben | ||||
| Parameter Lock | Lesen und Schreiben | ||||
| AI1 Offset | % | Lesen und Schreiben | |||
| Display Scale | Lesen und Schreiben | ||||
| PID1 Kp | Lesen und Schreiben | ||||
| PID1 Ti | s | Lesen und Schreiben | |||
| PID1 Mode | Lesen und Schreiben | ||||
| PID1 Setpoint Source | Lesen und Schreiben | ||||
| PID1 Digital Setpoint | Lesen und Schreiben | ||||
| PID1 Feedback Source | Lesen und Schreiben | ||||
| AI2 Signal Range | Lesen und Schreiben | ||||
| Standby Time | s | Lesen und Schreiben | |||
| PID1 Wake Up Level | Lesen und Schreiben | ||||
| CAN Baud Rate | Lesen und Schreiben | ||||
| Thermal Memory Enable | Lesen und Schreiben | ||||
| Parameter Access | Lesen und Schreiben | ||||
| Action on Communication Loss | Lesen und Schreiben | ||||
| Relay Output 1 Hysteresis | Lesen und Schreiben | ||||
| Relay Output 1 On Delay | s | Lesen und Schreiben | |||
| Modbus Parity | Lesen und Schreiben | ||||
| TCP Enable Service | Lesen und Schreiben | ||||
| TCP Security Timeout | Lesen und Schreiben | ||||
| Motor Control Mode | Lesen und Schreiben | ||||
| Motor Identification | Lesen und Schreiben | ||||
| Speed Controller Gain | % | Lesen und Schreiben | |||
| Current Limit | % | Lesen und Schreiben | |||
| Stator Resistance | Ω | Lesen und Schreiben | |||
| Stator Inductance d-Axis | Lesen und Schreiben | ||||
| Stator Inductance q-Axis | Lesen und Schreiben | ||||
| DC Brake Frequency at Stop | Hz | Lesen und Schreiben | |||
| DC Brake Current | % | Lesen und Schreiben | |||
| Local Control Logic 1 | Lesen und Schreiben | ||||
| Local Control Logic 2 | Lesen und Schreiben |
Register werden geladen…
Senden Sie Ihre Geräteliste
Steht ein Gerät noch nicht in der Bibliothek, erstellen wir die Vorlage kostenlos, sobald wir die Register haben.
Anwendungsfälle
- Zeigen Sie Frequenz, Strom und Leistung jedes Antriebs auf einem Dashboard für eine Pumpen- oder Lüftungsanlage.
- Erhalten Sie einen Alarm, wenn das Fehlerbit gesetzt ist, und sehen Sie die Fehlernummer wie Überstrom oder Übertemperatur.
- Verfolgen Sie die Kühlkörpertemperatur über ein Jahr Historie, um verschmutzte Filter oder einen ausfallenden Lüfter zu erkennen.
- Ändern Sie den Drehzahlsollwert einer Pumpe oder eines Ventilators aus der Ferne, ohne zum Schaltschrank zu gehen.
- Prüfen Sie Rampenzeiten, Frequenzgrenzen und Motordaten jedes Antriebs aus ModbusCloud.
Installation
Verbinden Sie die RJ45-Schnittstelle des Umrichters mit dem RS485-Anschluss des ModbusCloud Gateway, mit Abschlusswiderstand an beiden Busenden.
Stellen Sie Adresse und Baudrate in P-36 und die Parität in P-56 ein.
Setzen Sie P-12 auf 3 für die Steuerung über Modbus oder auf 4, um auch die Rampenzeit zu senden.
Legen Sie in ModbusCloud ein Modbus-Gerät mit denselben Einstellungen an und importieren Sie diese Vorlage.
Prüfen Sie, ob Statuswort, Zwischenkreisspannung und Kühlkörpertemperatur ankommen, bevor Sie einen Drehzahlsollwert schreiben.
Zu beachten
Der Umrichter antwortet nicht am Bus. Was prüfe ich?
Vergleichen Sie Adresse und Baudrate in P-36 und die Parität in P-56 mit den Einstellungen in ModbusCloud. Prüfen Sie die Belegung des RJ45-Steckers und den Abschluss an beiden Busenden. Adressen reichen von 1 bis 63.
Das Schreiben von Steuerwort oder Drehzahlsollwert wirkt nicht. Warum?
Der Umrichter nimmt Befehle über Modbus nur an, wenn P-12 auf 3 oder 4 steht. Bit 0 des Steuerworts muss 1 sein, damit er läuft; Bit 2 quittiert einen Fehler. Der Drehzahlsollwert ist in 0,1 Hz und muss zwischen P-02 und P-01 liegen. Je nach P-15 kann auch ein Digitaleingang den Bus sperren oder übersteuern.
Warum schlägt das Schreiben eines Parameters fehl?
Einige Parameter, etwa Motorspannung, Motorfrequenz, Steuerquelle und Eingangskonfiguration, lassen sich nur bei stehendem Antrieb ändern. Auch eine Parametersperre in P-38 oder ein Passwort kann das Schreiben verhindern. Stoppen Sie den Antrieb, prüfen Sie P-38 und schreiben Sie erneut.
Der Umrichter geht bei Verbindungsabbruch auf Störung. Ist das gewollt?
Das legt der Timeout-Teil von P-36 fest. Bei 0 läuft der Umrichter mit den letzten Daten weiter; t-Einstellungen lösen nach 30 ms bis 3 s einen Fehler aus, r-Einstellungen fahren den Motor an der Rampe herunter. Wählen Sie das für die Anlage sichere Verhalten, bevor Sie den Antrieb aus der Ferne steuern.
Weitere Eaton-Vorlagen

Selbst sehen, wie es funktioniert?