
Danfoss VLT AutomationDrive FC 302 Option Modules
Motion control, option, safety and condition monitoring parameters of the FC 302, as an addition to the drive template.
The Danfoss VLT AutomationDrive FC 302 has parameter groups for the MCO motion controller, option cards, safety functions and condition based monitoring. This Modbus RTU template holds groups 32 to 49, so you can read their status and change their settings from ModbusCloud next to the drive template, which covers groups 0 to 31.
- Protocol
- Modbus RTU
- Connection
- RS485, 9600 baud
- Registers
- 589, read and write
- Brand
- Danfoss
- Key readings
- MCO process data · Safety function status · Unit readouts and logs · Condition monitoring status · Sensor option temperatures
- Available commands
- Encoder and positioning settings · Synchronisation settings · Condition monitoring limits · Option analog and digital I/O · Temperature input limits
- Compatible models
- FC 302 · FC 301 (same parameter numbering, fewer parameters)
- Last updated
Registers (589)
589 read, 357 write
| Name | Unit | Access | Address (Hidden until you confirm your email) | Function (hidden) | Type (hidden) |
|---|---|---|---|---|---|
| Incremental Signal Type 32-00 | Read and write | ||||
| Incremental Resolution 32-01 | Read and write | ||||
| Absolute Protocol 32-02 | Read and write | ||||
| Absolute Resolution 32-03 | Read and write | ||||
| Absolute Encoder Baudrate X55 | Read and write | ||||
| Absolute Encoder Data Length 32-05 | Read and write | ||||
| Absolute Encoder Clock Frequency 32-06 | Hz | Read and write | |||
| Absolute Encoder Clock Generation 32-07 | Read and write | ||||
| Absolute Encoder Cable Length 32-08 | Read and write | ||||
| Encoder Monitoring 32-09 | Read and write | ||||
| Rotational Direction | Read and write | ||||
| User Unit Denominator | Read and write | ||||
| User Units Numerator | Read and write | ||||
| Enc.2 Control | Read and write | ||||
| Enc.2 Node ID | Read and write | ||||
| Enc.2 CAN Guard | Read and write | ||||
| Incremental Signal Type 32-30 | Read and write | ||||
| Incremental Resolution 32-31 | Read and write | ||||
| Absolute Protocol 32-32 | Read and write | ||||
| Absolute Resolution 32-33 | Read and write | ||||
| Absolute Encoder Data Length 32-35 | Read and write | ||||
| Absolute Encoder Clock Frequency 32-36 | Hz | Read and write | |||
| Absolute Encoder Clock Generation 32-37 | Read and write | ||||
| Absolute Encoder Cable Length 32-38 | Read and write | ||||
| Encoder Monitoring 32-39 | Read and write | ||||
| Encoder Termination | Read and write | ||||
| Enc.1 Control | Read and write | ||||
| Enc.1 Node ID | Read and write | ||||
| Enc.1 CAN Guard | Read and write | ||||
| Source Slave | Read and write | ||||
| MCO 302 Last Will | Read and write | ||||
| Source Master | Read and write | ||||
| Proportional Factor | Read and write | ||||
| Derivative Factor | Read and write | ||||
| Integral Factor | Read and write | ||||
| Limit Value for Integral Sum | Read and write | ||||
| PID Bandwidth | Read and write | ||||
| Velocity Feed-Forward | Read and write | ||||
| Acceleration Feed-Forward | Read and write | ||||
| Max. Tolerated Position Error | Read and write | ||||
| Reverse Behavior for Slave | Read and write | ||||
| Sampling Time for PID Control | ms | Read and write | |||
| Scan Time for Profile Generator | ms | Read and write | |||
| Size of the Control Window (Activation) | Read and write | ||||
| Size of the Control Window (Deactiv.) | Read and write | ||||
| Integral Limit Filter Time | ms | Read and write | |||
| Position Error Filter Time | ms | Read and write | |||
| Maximum Velocity (Encoder) | rpm | Read and write | |||
| Shortest Ramp | s | Read and write | |||
| Ramp Type | Read and write | ||||
| Velocity Resolution | Read and write | ||||
| Default Velocity | Read and write | ||||
| Default Acceleration | Read and write | ||||
| Acc. Up for Limited Jerk | ms | Read and write | |||
| Acc. Down for Limited Jerk | ms | Read and write | |||
| Dec. Up for Limited Jerk | ms | Read and write | |||
| Dec. Down for Limited Jerk | ms | Read and write | |||
| Force HOME | Read and write | ||||
| Zero Point Offset from Home Pos. | Read and write | ||||
| Ramp for Home Motion | Read and write | ||||
| Velocity for Home Motion | Read and write | ||||
| Behavior During HomeMotion | Read and write | ||||
| Sync Factor Master | Read and write | ||||
| Sync Factor Slave | Read and write | ||||
| Position Offset for Synchronization | Read and write | ||||
| Accuracy Window for Position Sync. | Read and write | ||||
| Marker Number for Master | Read and write | ||||
| Marker Number for Slave | Read and write | ||||
| Master Marker Distance | Read and write | ||||
| Slave Marker Distance | Read and write | ||||
| Master Marker Type | Read and write | ||||
| Slave Marker Type | Read and write | ||||
| Master Marker Tolerance Window | Read and write | ||||
| Slave Marker Tolerance Window | Read and write | ||||
| Start Behavior for Marker Sync | Read and write | ||||
| Marker Number for Fault | Read and write | ||||
| Marker Number for Ready | Read and write | ||||
| Velocity Filter | Read and write | ||||
| Offset Filter Time | ms | Read and write | |||
| Marker Filter Configuration | Read and write | ||||
| Filter Time for Marker Filter | ms | Read and write | |||
| Maximum Marker Correction | Read and write | ||||
| Synchronization Type | Read and write | ||||
| Feed Forward Velocity Adaptation | Read and write | ||||
| Velocity Filter Window | Read and write | ||||
| Slave Marker Filter Time | ms | Read and write | |||
| Behavior atEnd Limit Switch | Read and write | ||||
| Negative Software End Limit | Read and write | ||||
| Positive Software End Limit | Read and write | ||||
| Negative Software End Limit Active | Read and write | ||||
| Positive Software End Limit Active | Read and write | ||||
| Time in Target Window | ms | Read and write | |||
| Target Window LimitValue | Read and write | ||||
| Size of Target Window | Read and write | ||||
| Terminal X57/2 Digital Input | Read and write | ||||
| Terminal X57/3 Digital Input | Read and write | ||||
| Terminal X57/4 Digital Input | Read and write | ||||
| Terminal X57/5 Digital Input | Read and write | ||||
| Terminal X57/6 Digital Input | Read and write | ||||
| Terminal X57/7 Digital Input | Read and write | ||||
| Terminal X57/8 Digital Input | Read and write | ||||
| Terminal X57/9 Digital Input | Read and write | ||||
| Terminal X57/10 Digital Input | Read and write | ||||
| Terminal X59/1 and X59/2 Mode | Read and write | ||||
| Terminal X59/1 Digital Input | Read and write | ||||
| Terminal X59/2 Digital Input | Read and write | ||||
| Terminal X59/1 Digital Output | Read and write | ||||
| Terminal X59/3 Digital Output | Read and write | ||||
| Terminal X59/4 Digital Output | Read and write | ||||
| Terminal X59/5 Digital Output | Read and write | ||||
| Terminal X59/6 Digital Output | Read and write | ||||
| Terminal X59/7 Digital Output | Read and write | ||||
| Terminal X59/8 Digital Output | Read and write | ||||
| Activated Program Number | Read and write | ||||
| Power-up State | Read and write | ||||
| Drive Status Monitoring | Read and write | ||||
| Behavior afterError | Read and write | ||||
| Behavior afterEsc. | Read and write | ||||
| MCO Supplied by External 24VDC | Read and write | ||||
| Terminal at Alarm | Read and write | ||||
| Terminal State at Alarm | Read and write | ||||
| Status Word at Alarm | Read and write | ||||
| X62 MCO CAN node ID | Read and write | ||||
| X62 MCO CAN Baud Rate | Read and write | ||||
| X60 MCO RS485 Serial Termination | Read and write | ||||
| X60 MCO RS485 Serial Baud Rate | Read and write | ||||
| PCD 1 Write to MCO | Read | ||||
| PCD 2 Write to MCO | Read | ||||
| PCD 3 Write to MCO | Read | ||||
| PCD 4 Write to MCO | Read | ||||
| PCD 5 Write to MCO | Read | ||||
| PCD 6 Write to MCO | Read | ||||
| PCD 7 Write to MCO | Read | ||||
| PCD 8 Write to MCO | Read | ||||
| PCD 9 Write to MCO | Read | ||||
| PCD 10 Write to MCO | Read | ||||
| PCD 1 Read from MCO | Read | ||||
| PCD 2 Read from MCO | Read | ||||
| PCD 3 Read from MCO | Read | ||||
| PCD 4 Read from MCO | Read | ||||
| PCD 5 Read from MCO | Read | ||||
| PCD 6 Read from MCO | Read | ||||
| PCD 7 Read from MCO | Read | ||||
| PCD 8 Read from MCO | Read | ||||
| PCD 9 Read from MCO | Read | ||||
| PCD 10 Read from MCO | Read | ||||
| Digital Inputs | Read | ||||
| Digital Outputs | Read | ||||
| Actual Position | Read | ||||
| Commanded Position | Read | ||||
| Actual Master Position | Read | ||||
| Slave Index Position | Read | ||||
| Master Index Position | Read | ||||
| Curve Position | Read | ||||
| Track Error | Read | ||||
| Synchronizing Error | Read | ||||
| Actual Velocity | Read | ||||
| Actual Master Velocity | Read | ||||
| Synchronizing Status | Read | ||||
| Axis Status | Read | ||||
| Program Status | Read | ||||
| MCO 302 Status | Read | ||||
| MCO 302 Control | Read | ||||
| SPI Error Counter | Read | ||||
| MCO Alarm Word 1 | Read | ||||
| MCO Alarm Word 2 | Read | ||||
| Term. X48/4 Temperature Unit | Read and write | ||||
| Term. X48/4 Input Type | Read | ||||
| Term. X48/7 Temperature Unit | Read and write | ||||
| Term. X48/7 Input Type | Read | ||||
| Term. X48/10 Temperature Unit | Read and write | ||||
| Term. X48/10 Input Type | Read | ||||
| Temperature Sensor Alarm Function | Read and write | ||||
| Term. X48/4 Filter Time Constant | s | Read and write | |||
| Term. X48/4 Temp. Monitor | Read and write | ||||
| Term. X48/4 Low Temp. Limit | Read and write | ||||
| Term. X48/4 High Temp. Limit | Read and write | ||||
| Term. X48/7 Filter Time Constant | s | Read and write | |||
| Term. X48/7 Temp. Monitor | Read and write | ||||
| Term. X48/7 Low Temp. Limit | Read and write | ||||
| Term. X48/7 High Temp. Limit | Read and write | ||||
| Term. X48/10 Filter Time Constant | s | Read and write | |||
| Term. X48/10 Temp. Monitor | Read and write | ||||
| Term. X48/10 Low Temp. Limit | Read and write | ||||
| Term. X48/10 High Temp. Limit | Read and write | ||||
| Term. X48/2 Low Current | mA | Read and write | |||
| Term. X48/2 High Current | mA | Read and write | |||
| Term. 48/2 Low Ref./Feedb. Value | Read and write | ||||
| Term. 48/2 High Ref./Feedb. Value | Read and write | ||||
| Term. X48/2 Filter Time Constant | s | Read and write | |||
| Term. X49/1 Mode | Read and write | ||||
| Term. X49/3 Mode | Read and write | ||||
| Term. X49/5 Mode | Read and write | ||||
| Term. X49/7 Mode | Read and write | ||||
| Term. X49/9 Mode | Read and write | ||||
| Term. X49/11 Mode | Read and write | ||||
| Terminal X49/1 Low Voltage | V | Read and write | |||
| Terminal X49/1 Low Current | mA | Read and write | |||
| Terminal X49/1 High Voltage | V | Read and write | |||
| Terminal X49/1 High Current | mA | Read and write | |||
| Terminal X49/1 Low Ref./Feedb. Value | Read and write | ||||
| Terminal X49/1 High Ref./Feedb. Value | Read and write | ||||
| Term. X49/1 Filter Time Constant | s | Read and write | |||
| Terminal X49/3 Low Voltage | V | Read and write | |||
| Terminal X49/3 Low Current 36-21 | mA | Read and write | |||
| Terminal X49/3 High Voltage | V | Read and write | |||
| Terminal X49/3 High Current | mA | Read and write | |||
| Terminal X49/3 Low Ref./Feedb. Value | Read and write | ||||
| Terminal X49/3 High Ref./Feedb. Value | Read and write | ||||
| Term. X49/3 Filter Time Constant | s | Read and write | |||
| Terminal X49/5 Low Voltage | V | Read and write | |||
| Terminal X49/3 Low Current 36-31 | mA | Read and write | |||
| Terminal X49/5 High Voltage | V | Read and write | |||
| Terminal X49/5 High Current | mA | Read and write | |||
| Terminal X49/5 Low Ref./Feedb. Value | Read and write | ||||
| Terminal X49/5 High Ref./Feedb. Value | Read and write | ||||
| Term. X49/5 Filter Time Constant | s | Read and write | |||
| Terminal X49/7 Analogue Output | Read and write | ||||
| Terminal X49/7 Digital Output | Read and write | ||||
| Terminal X49/7 Min Scale | % | Read and write | |||
| Terminal X49/7 Max. Scale | % | Read and write | |||
| Terminal X49/7 Bus Ctrl | % | Read and write | |||
| Terminal X49/7 Timeout Preset | % | Read and write | |||
| Terminal X49/9 Analogue Output | Read and write | ||||
| Terminal X49/9 Digital Output | Read and write | ||||
| Terminal X49/9 Min. Scale | % | Read and write | |||
| Terminal X49/9 Max. Scale | % | Read and write | |||
| Terminal X49/9 Bus Ctrl | % | Read and write | |||
| Terminal X49/9 Timeout Preset | % | Read and write | |||
| Terminal X49/11 Analogue Output | Read and write | ||||
| Terminal X49/11 Digital Output | Read and write | ||||
| Terminal X49/11 Min. Scale | % | Read and write | |||
| Terminal X49/11 Max. Scale | % | Read and write | |||
| Terminal X49/11 Bus Ctrl | % | Read and write | |||
| Terminal X49/11 Timeout Preset | % | Read and write | |||
| Kin. Back-up UdcRef | V | Read and write | |||
| Kin. Back-up Integral Time | s | Read and write | |||
| Kin. Back-up Lead Filter Time | s | Read and write | |||
| Kin. Back-up Min Run Time | s | Read and write | |||
| Mains Loss Duration | s | Read and write | |||
| Kin.Back-up Start Off | V | Read and write | |||
| Individual Currents | Read and write | ||||
| Back EMF Voltage | V | Read | |||
| Back EMF Protection | Read and write | ||||
| B-EMF Protection Log Readout | Read | ||||
| Acc. Delta Speed | Read and write | ||||
| Acc. Delta Time | s | Read and write | |||
| Dec. Delta Speed | Read and write | ||||
| Dec. Delta Time | s | Read and write | |||
| Error Code | Read | ||||
| DS402 Qstop | s | Read and write | |||
| DS 402 Current Actual | Read | ||||
| Motor Current | % | Read | |||
| Motor Torque | % | Read | |||
| Fault Log: Ext. Reference | % | Read | |||
| Alarm Log: Frequency | Hz | Read | |||
| Fault Log: Current | A | Read | |||
| Fault Log: Voltage | V | Read | |||
| Fault Log: DC Link Voltage | V | Read | |||
| Fault Log: Control Word | Read | ||||
| Fault Log: Status Word | Read | ||||
| Alarm Log: Torque | Nm | Read | |||
| Alarm Log: CBM Value | % | Read | |||
| Alarm Log: CBM Threshold | % | Read | |||
| Flux Sensorless Model Shift | Read and write | ||||
| Flux Sensorless Corr. Gain | Read and write | ||||
| Speed PID Anti Windup Gain | % | Read and write | |||
| Current PID Anti Windup Gain | Read and write | ||||
| Flux /w Feedback Dynamic Mode | Read and write | ||||
| Modulation Index | % | Read and write | |||
| Control Word Source Internal | Read and write | ||||
| Speed Deviation Timer | ms | Read and write | |||
| Fast Ramp | Read and write | ||||
| Measured Speed Source | Read and write | ||||
| Encoder Resolution | Read and write | ||||
| Encoder Direction | Read and write | ||||
| Gear Ratio | Read and write | ||||
| Feedback Type | Read and write | ||||
| Feedback Filter | Hz | Read and write | |||
| Mounting Type | Read and write | ||||
| Tolerance Error | rpm | Read and write | |||
| Zero Speed Timer | h | Read and write | |||
| Zero Speed Limit | rpm | Read and write | |||
| Safe Function | Read and write | ||||
| Type 42-21 | Read and write | ||||
| Discrepancy Time | ms | Read and write | |||
| Stable Signal Time | ms | Read and write | |||
| Restart Behaviour | Read and write | ||||
| External Failure Reaction | Read and write | ||||
| Reset Source | Read and write | ||||
| Parameter Set Name | Read and write | ||||
| S-CRC Value | Read and write | ||||
| Level 1 Password | Read and write | ||||
| Level 1 Password Buffer | Read and write | ||||
| Type 42-40 | Read and write | ||||
| Ramp Profile | Read and write | ||||
| Delay Time | s | Read and write | |||
| Delta T | % | Read and write | |||
| Deceleration Rate | Read and write | ||||
| Delta V | rpm | Read and write | |||
| Zero Speed | rpm | Read and write | |||
| Ramp Time | s | Read and write | |||
| S-ramp Ratio at Decel. Start | % | Read and write | |||
| S-ramp Ratio at Decel. End | % | Read and write | |||
| Cut Off Speed 42-50 | rpm | Read and write | |||
| Speed Limit | rpm | Read and write | |||
| Fail Safe Reaction | Read and write | ||||
| Start Ramp | Read and write | ||||
| Ramp Down Time | s | Read and write | |||
| Telegram Selection | Read and write | ||||
| Destination Address | Read and write | ||||
| Activation | Read and write | ||||
| Cut Off Speed 42-71 | rpm | Read and write | |||
| Safe Option Status | Read | ||||
| Safe Option Status 2 | Read and write | ||||
| Safe Control Word | Read | ||||
| Safe Status Word | Read | ||||
| Active Safe Func. | Read and write | ||||
| Safe Option Info | Read and write | ||||
| Time Until Manual Test | h | Read and write | |||
| Supported Customization File Version | Read and write | ||||
| Customization File Version | Read and write | ||||
| Restart the Safe Option | Read and write | ||||
| Component Temp. | °C | Read | |||
| Auxiliary Temp. | °C | Read | |||
| Component SW ID | Read | ||||
| HS Temp. ph.U | °C | Read | |||
| HS Temp. ph.V | °C | Read | |||
| HS Temp. ph.W | °C | Read | |||
| PC Fan A Speed | rpm | Read | |||
| PC Fan B Speed | rpm | Read | |||
| PC Fan C Speed | rpm | Read | |||
| FPC Fan A Speed | rpm | Read | |||
| FPC Fan B Speed | rpm | Read | |||
| FPC Fan C Speed | rpm | Read | |||
| FPC Fan D Speed | rpm | Read | |||
| FPC Fan E Speed | rpm | Read | |||
| FPC Fan F Speed | rpm | Read | |||
| Warning Log: Warning Number | Read | ||||
| Warning Log: Value | Read | ||||
| Warning Log: Time | s | Read | |||
| Warning Log: Date and Time | Read | ||||
| Warning Log: Speed | rpm | Read | |||
| Warning Log: Duration | s | Read | |||
| Warning Log: Ext. Reference | % | Read | |||
| Warning Log: Frequency | Hz | Read | |||
| Warning Log: Current | A | Read | |||
| Warning Log: Voltage | V | Read | |||
| Warning: DC Link Voltage | V | Read | |||
| Warning Log: Control Word | Read | ||||
| Warning Log: Torque | Nm | Read | |||
| Warning Log: CBM Value | % | Read | |||
| Warning Log: CBM Threshold | % | Read | |||
| Max Cable Resistance | Read and write | ||||
| Estimated D-axis Inductance (Ld) | Read and write | ||||
| Estimated Back EMF at 1000 RPM | V | Read and write | |||
| Function 45-00 | Read and write | ||||
| Status 45-01 | Read | ||||
| Start Time | Read | ||||
| Stop Time | Read | ||||
| Readout Setting 45-09 | Read and write | ||||
| Alarm High Threshold | % | Read | |||
| Warning S2 High Threshold | % | Read | |||
| Warning S1 High Threshold | % | Read | |||
| Actual Monitor Value | % | Read | |||
| Warning S1 Low Threshold | % | Read | |||
| Warning S2 Low Threshold | % | Read | |||
| Alarm Low Threshold | % | Read | |||
| Type 45-20 | Read and write | ||||
| Status 45-21 | Read | ||||
| Progress | % | Read | |||
| Baseline Result Info | Read | ||||
| Duration | Read and write | ||||
| Online Speed Band | % | Read and write | |||
| Min. Speed | Read and write | ||||
| Max. Speed | Read and write | ||||
| Speed Points | Read and write | ||||
| Baseline Statistics | Read and write | ||||
| Warning Mode | Read and write | ||||
| Alarm Mode | Read and write | ||||
| Alarm High 45-33 | Read and write | ||||
| Warning S2 High 45-34 | Read and write | ||||
| Warning S1 High 45-35 | Read and write | ||||
| Warning S1 Low | Read and write | ||||
| Warning S2 Low 45-37 | Read and write | ||||
| Alarm Low 45-38 | Read and write | ||||
| Online Baseline Counter | Read and write | ||||
| Extend Factor | Read and write | ||||
| Threshold Generation | Read and write | ||||
| Threshold Limits | Read and write | ||||
| Source | Read and write | ||||
| Sensor 1 Unit | Read and write | ||||
| Active Threshold | % | Read and write | |||
| Load Mode | Read and write | ||||
| Load Threshold | % | Read and write | |||
| Imbalance Limit | % | Read and write | |||
| Imbalance Value | % | Read | |||
| DC-link Ripple Limit | % | Read and write | |||
| DC-link Ripple Value | % | Read | |||
| Signature Gain | Read and write | ||||
| Filter Time Constant | s | Read and write | |||
| Fluctuation Limits | Read and write | ||||
| Cavitation [%] | % | Read | |||
| Stator [%] | % | Read | |||
| Load [%] | % | Read | |||
| Sensor 1 [%] | % | Read | |||
| Sensor 1 [Unit] | Read | ||||
| Sensor 2 [%] | % | Read | |||
| Sensor 2 [Unit] | Read | ||||
| Sensor 3 [%] | % | Read | |||
| Sensor 3 [Unit] | Read | ||||
| Sensor 4 [%] | % | Read | |||
| Sensor 4 [Unit] | Read | ||||
| Last Change Time | Read | ||||
| Monitoring Min Speed | rpm | Read | |||
| Monitoring Max Speed | rpm | Read | |||
| Monitoring Speeds | rpm | Read and write | |||
| Alarm Time 46-10 | s | Read and write | |||
| Warning S2 Time 46-11 | s | Read and write | |||
| Warning S1 Time 46-12 | s | Read and write | |||
| Interpolation Type | Read and write | ||||
| Alarm High 46-20 | % | Read and write | |||
| Warning S2 High 46-21 | % | Read and write | |||
| Stator Warning S1 | % | Read and write | |||
| Resonance Active | % | Read and write | |||
| Resonance Load | % | Read and write | |||
| Alarm High 46-30 | % | Read and write | |||
| Warning S2 High 46-31 | % | Read and write | |||
| Warning S1 High 46-32 | % | Read and write | |||
| Warning S2 Low 46-34 | % | Read and write | |||
| Alarm Low 46-35 | % | Read and write | |||
| Alarm High 46-40 | % | Read and write | |||
| Warning S2 High 46-41 | % | Read and write | |||
| Warning S1 High 46-42 | % | Read and write | |||
| Warning Low 46-43 | % | Read and write | |||
| Alarm Low 46-44 | % | Read and write | |||
| Alarm High 46-50 | % | Read and write | |||
| Warning S2 High 46-51 | % | Read and write | |||
| Warning S1 High 46-52 | % | Read and write | |||
| Warning Low 46-53 | % | Read and write | |||
| Alarm Low 46-54 | % | Read and write | |||
| Alarm High 46-60 | % | Read and write | |||
| Warning S2 High 46-61 | % | Read and write | |||
| Warning S1 High 46-62 | % | Read and write | |||
| Warning Low 46-63 | % | Read and write | |||
| Alarm Low 46-64 | % | Read and write | |||
| Alarm High 46-70 | % | Read and write | |||
| Warning S2 High 46-71 | % | Read and write | |||
| Warning S1 High 46-72 | % | Read and write | |||
| Warning Low 46-73 | % | Read and write | |||
| Alarm Low 46-74 | % | Read and write | |||
| Alarm High 46-80 | % | Read and write | |||
| Warning S2 High 46-81 | % | Read and write | |||
| Warning S1 High 46-82 | % | Read and write | |||
| Actual Start Time | Read | ||||
| Actual Time Stop | Read | ||||
| Previous Start Time | Read | ||||
| Previous Stop Time | Read | ||||
| Previous Speed | rpm | Read | |||
| Actual Max 47-06 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-07 | % | Read | |||
| Actual Mean 47-08 | % | Read | |||
| Actual Min 47-09 | % | Read | |||
| Actual Counter 47-10 | Read | ||||
| Previous Max 47-11 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-12 | % | Read | |||
| Previous Mean 47-13 | % | Read | |||
| Previous Min 47-14 | % | Read | |||
| Previous Counter 47-15 | Read | ||||
| Actual Max 47-16 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-17 | % | Read | |||
| Actual Mean 47-18 | % | Read | |||
| Actual Min 47-19 | % | Read | |||
| Previous Max 47-20 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-21 | % | Read | |||
| Previous Mean 47-22 | % | Read | |||
| Previous Min 47-23 | % | Read | |||
| Actual Max 47-24 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-25 | % | Read | |||
| Actual Mean 47-26 | % | Read | |||
| Actual Min 47-27 | % | Read | |||
| Previous Max 47-28 | Read and write | ||||
| Previous Mean + 3 Std. Dev. 47-29 | % | Read | |||
| Previous Mean 47-30 | % | Read | |||
| Previous Min 47-31 | % | Read | |||
| Actual Max 47-32 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-33 | % | Read | |||
| Actual Mean 47-34 | % | Read | |||
| Actual Mean - 3 Std. Dev. | % | Read | |||
| Actual Min 47-36 | % | Read | |||
| Actual Counter 47-37 | Read | ||||
| Previous Max 47-38 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-39 | % | Read | |||
| Previous Mean 47-40 | % | Read | |||
| Previous Mean - 3 Std. Dev. | % | Read | |||
| Previous Min 47-42 | % | Read | |||
| Previous Counter 47-43 | Read | ||||
| Actual Max 47-44 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-45 | % | Read | |||
| Actual Mean 47-46 | % | Read | |||
| Actual Min 47-47 | % | Read | |||
| Actual Counter 47-48 | Read | ||||
| Previous Max 47-49 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-50 | % | Read | |||
| Previous Mean 47-51 | % | Read | |||
| Previous Min 47-52 | % | Read | |||
| Previous Counter 47-53 | Read | ||||
| Actual Max 47-54 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-55 | % | Read | |||
| Actual Mean 47-56 | % | Read | |||
| Actual Min 47-57 | % | Read | |||
| Actual Counter 47-58 | Read | ||||
| Previous Max 47-59 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-60 | % | Read | |||
| Previous Mean 47-61 | % | Read | |||
| Previous Min 47-62 | % | Read | |||
| Previous Counter 47-63 | Read | ||||
| Actual Max 47-64 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-65 | % | Read | |||
| Actual Mean 47-66 | % | Read | |||
| Actual Min 47-67 | % | Read | |||
| Actual Counter 47-68 | Read | ||||
| Previous Max 47-69 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-70 | % | Read | |||
| Previous Mean 47-71 | % | Read | |||
| Previous Min 47-72 | % | Read | |||
| Previous Counter 47-73 | Read | ||||
| Actual Max 47-74 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-75 | % | Read | |||
| Actual Mean 47-76 | % | Read | |||
| Actual Min 47-77 | % | Read | |||
| Actual Counter 47-78 | Read | ||||
| Previous Max 47-79 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-80 | % | Read | |||
| Previous Mean 47-81 | % | Read | |||
| Previous Min 47-82 | % | Read | |||
| Previous Counter 47-83 | Read | ||||
| Actual Max 47-84 | % | Read | |||
| Actual Mean + 3 Std. Dev. 47-85 | % | Read | |||
| Actual Mean 47-86 | % | Read | |||
| Actual Min 47-87 | % | Read | |||
| Actual Counter 47-88 | Read | ||||
| Previous Max 47-89 | % | Read | |||
| Previous Mean + 3 Std. Dev. 47-90 | % | Read | |||
| Previous Mean 47-91 | % | Read | |||
| Previous Min 47-92 | % | Read | |||
| Previous Counter 47-93 | Read | ||||
| Actual Min Speed | rpm | Read | |||
| Actual Max Speed | rpm | Read | |||
| Previous Min Speed | rpm | Read | |||
| Previous Max Speed | rpm | Read | |||
| Function 48-00 | Read and write | ||||
| Status 48-01 | Read | ||||
| Step Change in Speed | % | Read and write | |||
| Step Time | s | Read and write | |||
| Return to Reference | Read and write | ||||
| Minimum Speed [RPM] | rpm | Read and write | |||
| Minimum Speed [Hz] | Hz | Read and write | |||
| Autonomous Function | Read and write | ||||
| Autonomous Status | Read | ||||
| Autonomous Capacitance Value | % | Read | |||
| Next Measurement | Read | ||||
| Baseline Generate | Read and write | ||||
| Baseline Status | Read | ||||
| Baseline History | Read | ||||
| Baseline Capacitance Value | % | Read | |||
| Frequency Sweep Min | Hz | Read and write | |||
| Frequency Sweep Max | Hz | Read and write | |||
| Baseline Progress | Read and write | ||||
| SineWave Filter Type | Read and write | ||||
| Warning S1 Threshold | % | Read and write | |||
| Warning S2 Threshold | % | Read and write | |||
| Alarm Threshold | % | Read and write | |||
| Warning S1 Time 49-23 | min | Read and write | |||
| Warning S2 Time 49-24 | min | Read and write | |||
| Alarm Time 49-25 | min | Read and write | |||
| Last Modified Time | Read | ||||
| Readout Setting 49-30 | Read and write | ||||
| Capacitance of Phase U | % | Read | |||
| Capacitance of Phase V | % | Read | |||
| Capacitance of Phase W | % | Read | |||
| Measurement History | Read | ||||
| Relative Slave Velocity Limit | % | Read and write | |||
| Terminal X57/1 Digital Input | Read and write | ||||
| Terminal X59/2 Digital Output | Read and write | ||||
| Motor Power | % | Read | |||
| Warning Log: Status Word | Read | ||||
| Actual Speed | rpm | Read | |||
| Parameter Index | Read and write |
Loading registers…
Send your device list
If a device is not in the library yet, we build the template for free as soon as we have the register data.
Use cases
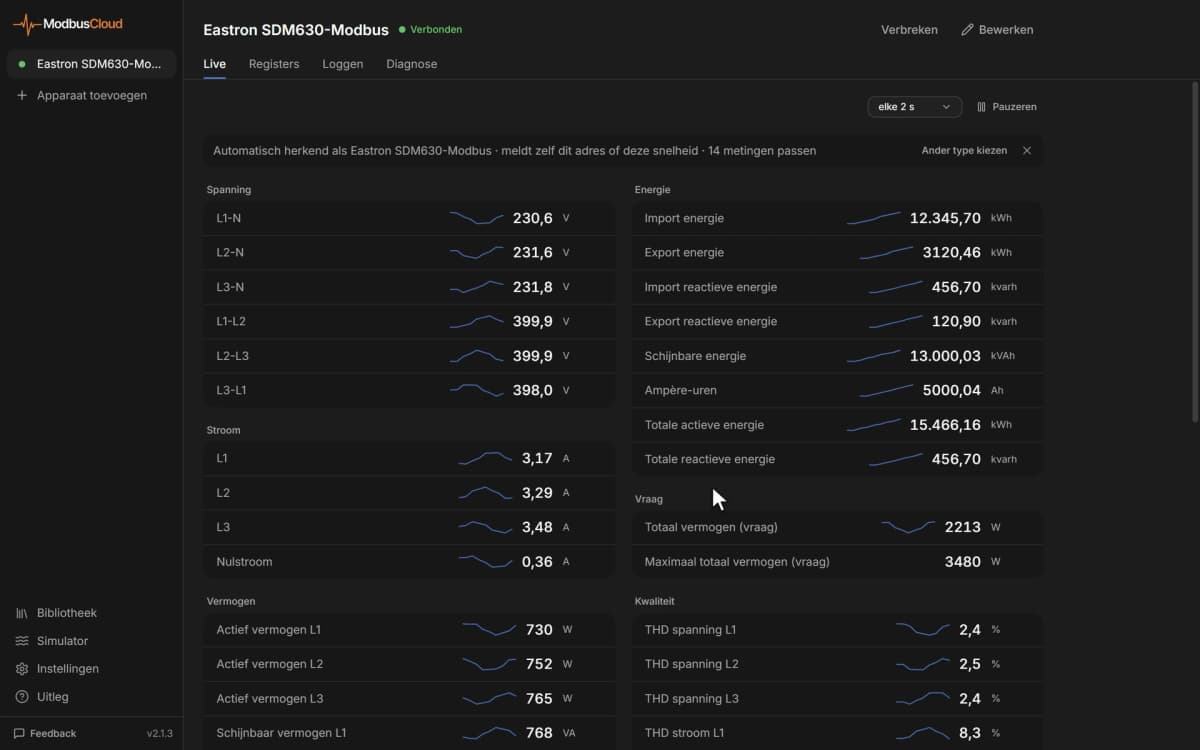
- Show the condition based monitoring status of a pump or fan drive on a dashboard and send an email when it reports a deviation.
- Read the MCO process data of a positioning axis next to speed and current from the drive template.
- Keep a history of the temperature inputs of the sensor input option.
- Change encoder, positioning or synchronisation settings from the portal during commissioning.
Installation
Add the Danfoss VLT AutomationDrive FC 302 template as described there; this template uses the same RS485 connection, address and settings.
In ModbusCloud, add a second Modbus RTU device with the same address on the Gateway and import this template.
Delete the registers of options and functions you do not use.
Check that the values look plausible against the drive display.
Things to watch for
Most registers return an error or 0.
Option card parameters only exist when the matching card is fitted, and MCO and condition monitoring values stay 0 while those functions are not set up. Keep the registers you use and delete the rest from the device in ModbusCloud.
How do I find the register of a Danfoss parameter?
The register number is the parameter number times ten, so parameter 45-21 is register 45210 and address 45209 in the template. The parameter number is in the comment of each register.
Some array parameters always show the first value.
For array parameters the drive returns the element chosen in Parameter Index. Write the index you want there first, then read the array parameter.


Want to see how it works?